~乱雑に払い出された小型金属部品を、つかんで・量って・見て・並べる~
※本ページは、お客様の課題に対してアルファがご提案したシステムの構成をご紹介するものです。掲載している画像はすべてイメージ図です。
製品の概要と動き
本システムは、前工程の設備(プレス機など)から払い出されたワークを協働ロボットがカメラで認識して把持し、重量と外観を判定して仕分けるシステムです。合格品はトレイのマスへ順番に並べ、不合格品は専用位置へ排出します。
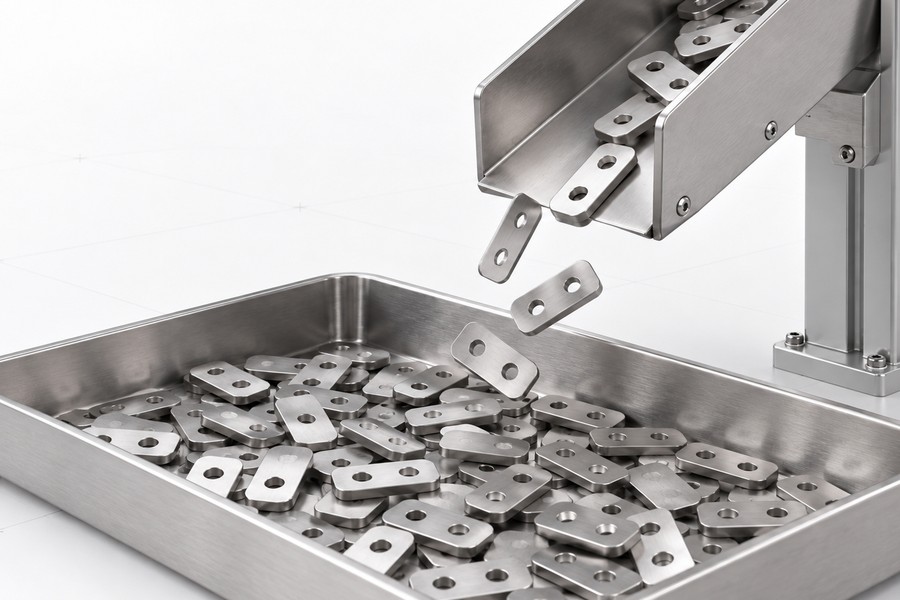
ワークは前工程の設備からトレイへ払い出され、向きがそろっていません。本システムでは、ロボット手首のカメラでワークの位置と向きを確認し、1個ずつ把持して検査工程へ運びます。
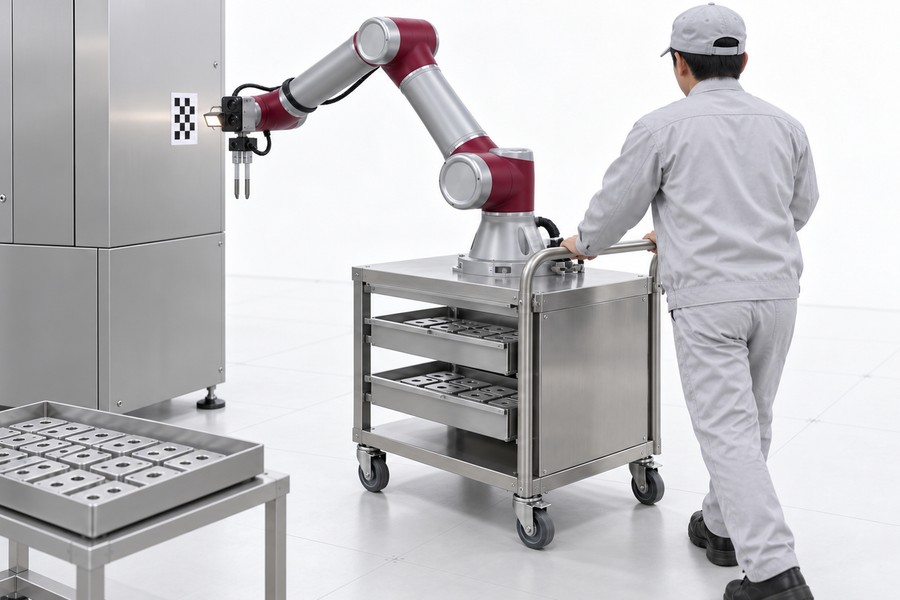
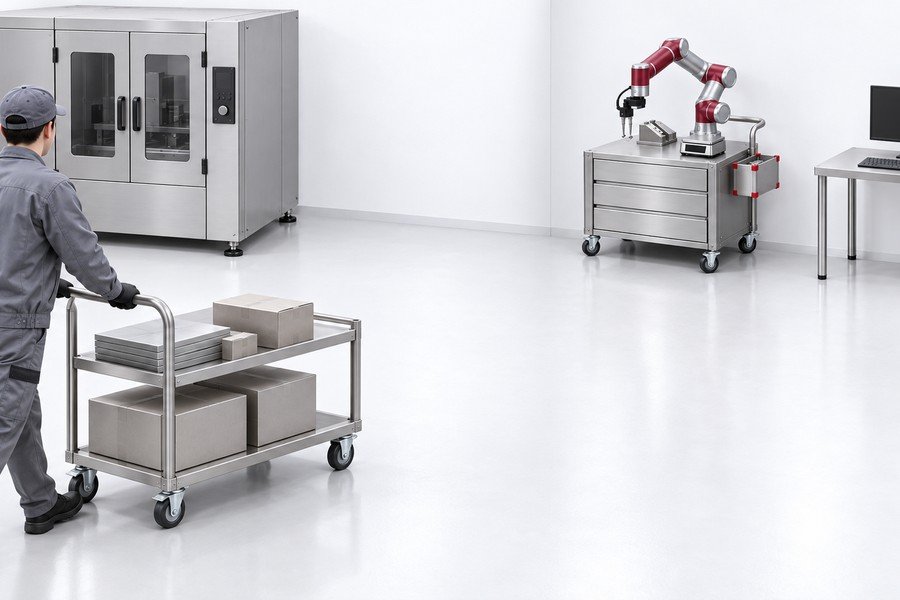
ロボットには、当社の装置で使用しているJAKA協働ロボットを使用します。ワークの重さに応じて、小型のJAKA Mini2か、より重いワークに対応するJAKA Zu 3を選定します。ロボットは移動架台に載せ、作業者が前工程の設備の前まで移動させて使用します。
対象ワーク
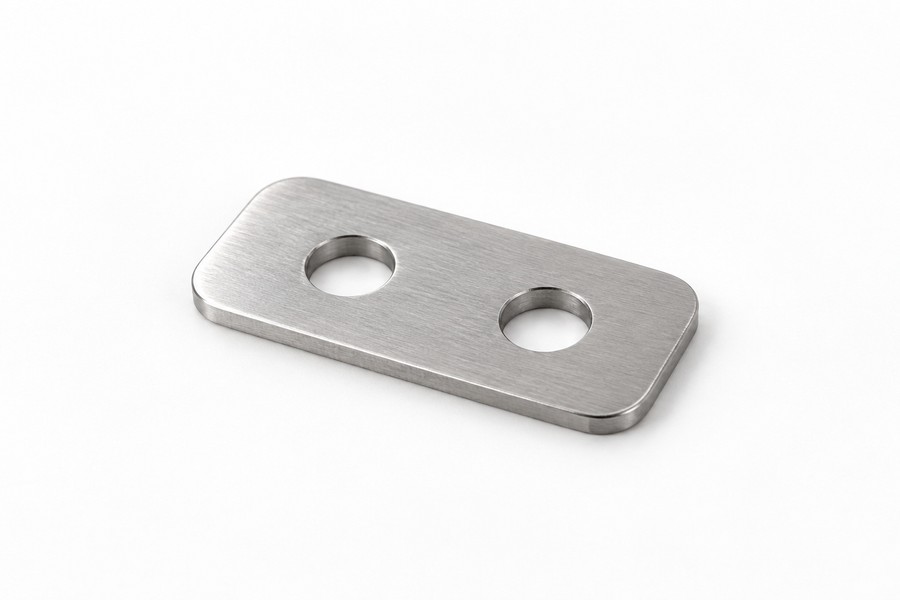
| ワーク | 小型の金属部品(プレス部品・機械加工部品などの小物部品) |
| 供給状態 | 前工程の設備から、トレイへ乱雑に払い出し |
| 排出方法 | 合格品はトレイのマスへ整列、不合格品は専用位置へ排出 |
◆装置全体が行う作業◆
❶ランドマークの読み取りと設置位置の補正
❷ワークの位置と向きの確認
❸ワークの把持
❹向きが違うワークの姿勢変換(姿勢変換治具)
❺小型秤による重量判定
❻AIによる外観判定
❼合格品の整列/不合格品の排出
❽搬送経路・重量・撮影画像・判定結果の保存
+
◆人が行う作業◆
❶ロボットの移動と固定
ロボットを載せた移動架台を前工程の設備の前まで移動し、キャスターを固定します。ロボットの移動は自動走行ではなく、人が行います。
❷判定条件の設定
PC画面で、合格とする重量の上限値・下限値と、AI外観判定の条件を設定します。
❸合格品トレイの入れ替えと不合格品の回収
合格品トレイが満杯になったら入れ替え、不合格品の排出先にたまったワークを回収します。
製品の特長
固定設置しないので、設備まわりのスペースを残せる
ロボットを移動架台に載せ、使うときだけ設備の前へ移動します。固定設置しないため、清掃や材料搬送に必要なスペースを残せます。
移動後の位置ずれは、手首カメラでランドマーク(基準マーク)を読み取って補正します。そのため、設置時の位置合わせはラフに行えます。
重量と外観の2つの検査で合否を判定
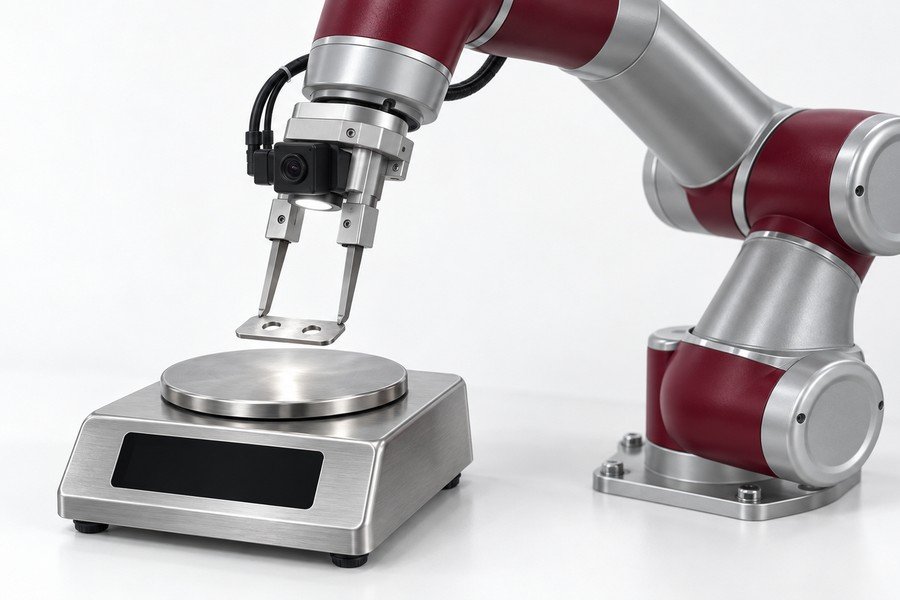
ワークを1個ずつ小型秤に置いて重量を確認し、同じ場所で撮影した画像からAIが欠けなどの外観異常を判定します。重量と外観がともに合格したワークだけを合格品とします。
合格品はトレイへ整列、検査結果はすべて記録
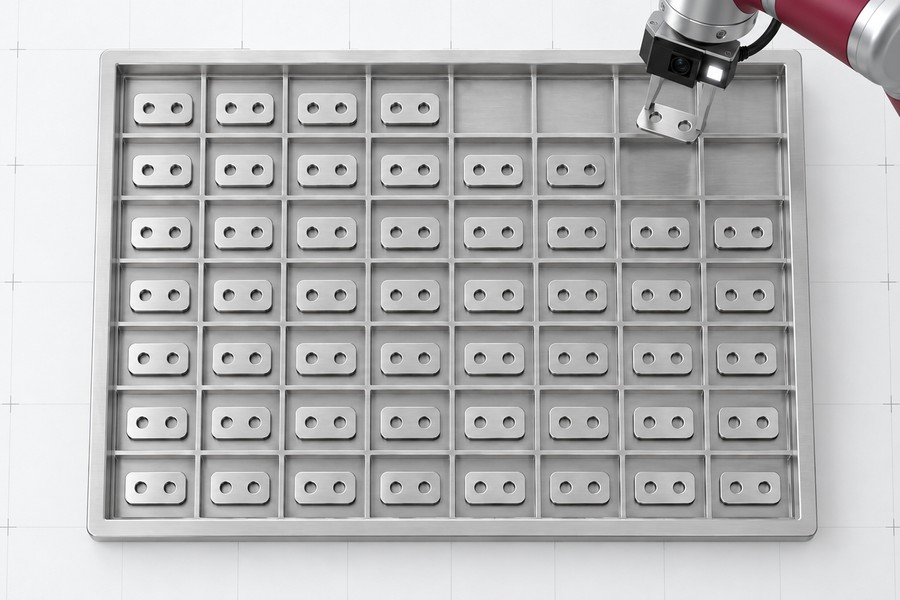
合格品はトレイのマスへ順番に置きます。1個ごとの搬送経路・重量・撮影画像・判定結果をPCに保存します。
装置構成
Ⓐ協働ロボット
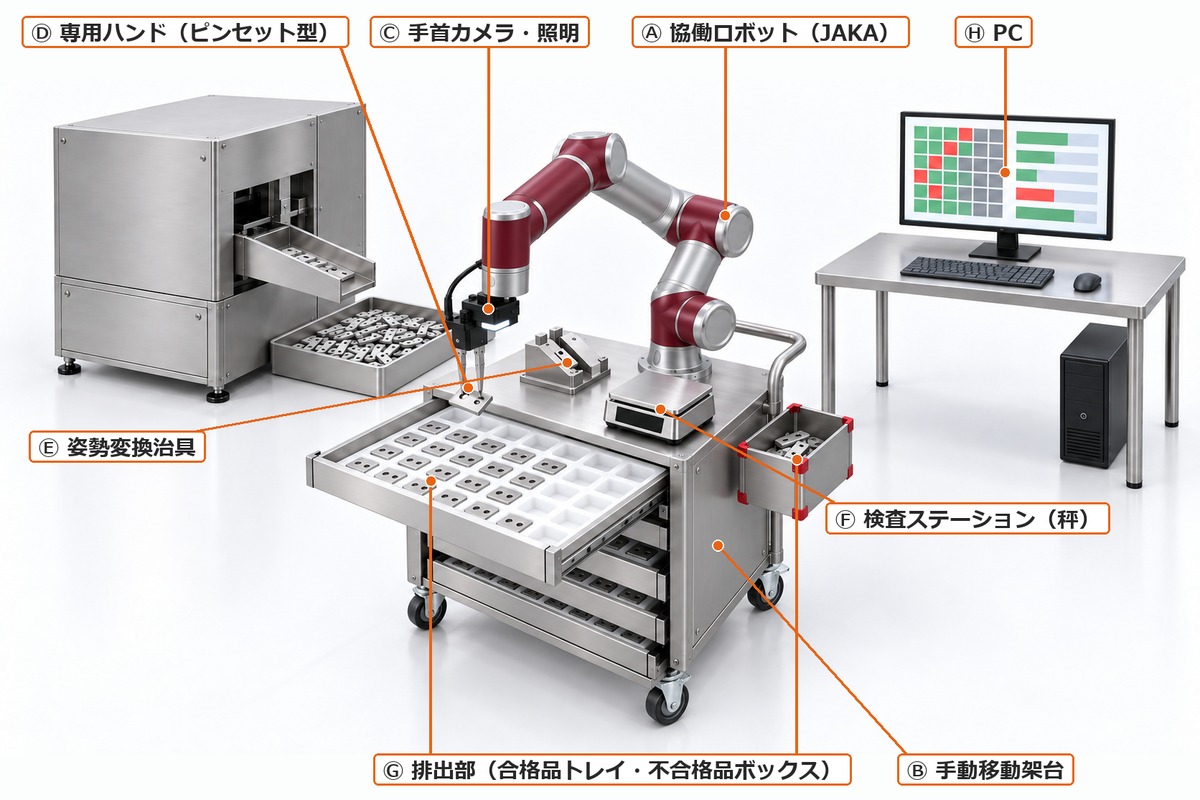
当社の装置で使用しているJAKA協働ロボットを、当社で用意します。ワークの重さに応じて、小型のJAKA Mini2か、より重いワークに対応するJAKA Zu 3を選定します。ワークの把持と、検査・排出位置への搬送を行います。
Ⓑ手動移動架台
ロボットを載せる架台です。キャスターと固定機構を備え、位置補正用のランドマークを取り付けます。架台の下は合格品トレイの引き出し棚になっており、数段分の合格品トレイを収納できます。
Ⓒ手首カメラ・照明
ロボットの手首に取り付けます。1台のカメラで、ランドマークの認識、ワークの認識、外観の撮影の3つを行います。
Ⓓ専用ハンド
細い2本の爪を持つ、ピンセット型のハンドです。爪の形状はワークに合わせて設計します。
Ⓔ姿勢変換治具
向きが違うワークを、所定の向きに直すための治具です。形状はワークに合わせて設計します。
Ⓕ検査ステーション
小型秤と撮影位置で構成します。重量判定と外観判定を同じ場所で行います。
Ⓖ排出部
合格品を並べる整列トレイと、不合格品の専用排出位置で構成します。
Ⓗ PC・ソフト
判定条件の設定画面、AI判定、生産記録、画像保存を行います。
製品動作説明
❶
ロボットの移動と設置位置の補正
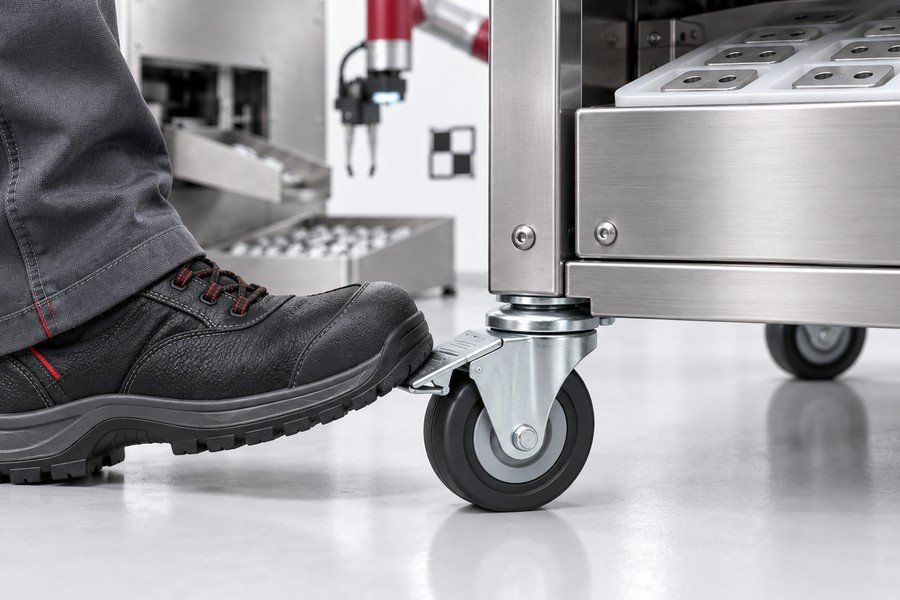
作業者がロボットの移動架台を前工程の設備の前まで移動し、キャスターを固定します。
ロボット手首のカメラがランドマークを読み取り、登録位置との差を補正します。
❷
ワークの認識と把持
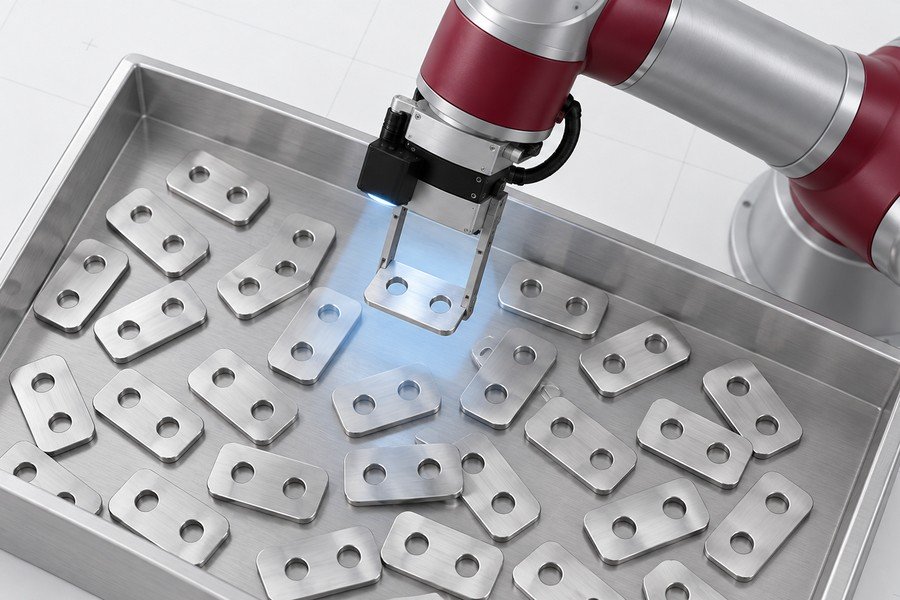
同じカメラでトレイ上のワークを撮影し、位置、向き、把持できる箇所を確認します。
ピンセット型ハンドの細い2本の爪で、ワークを挟んで把持します。
❸
向きが違うワークの姿勢変換
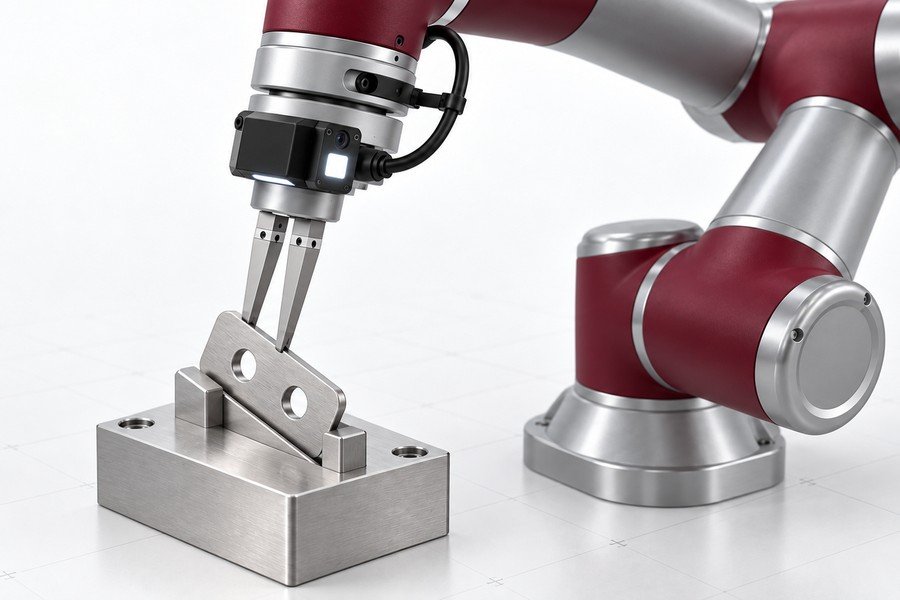
裏返っている、横に倒れているなど、向きが違うワークは、姿勢変換治具を使って所定の向きに直します。その後、再度把持して検査工程へ搬送します。
❹
重量判定
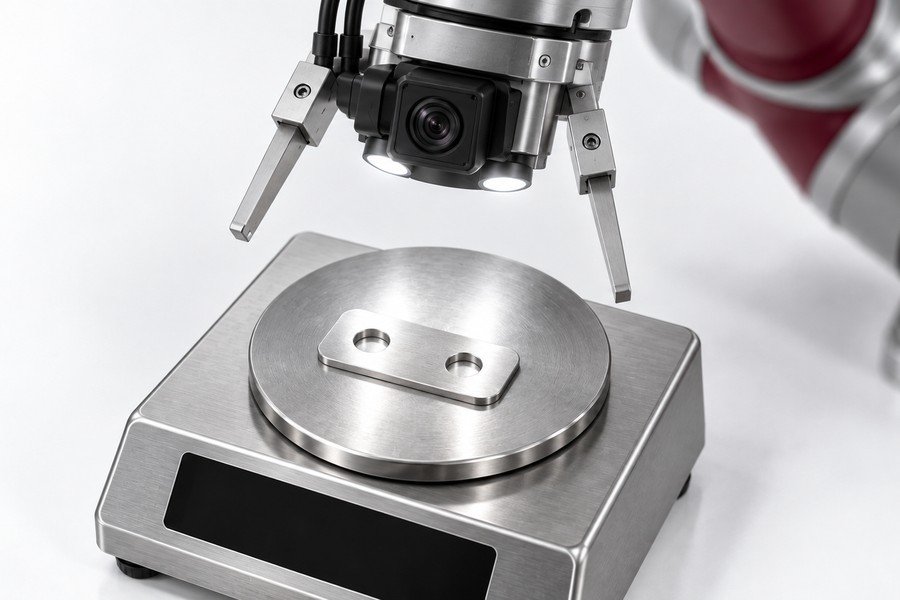
ワークを小型秤へ1個ずつ置き、PCで設定した重量の上限値・下限値の範囲内かを判定します。
❺
AIによる外観判定
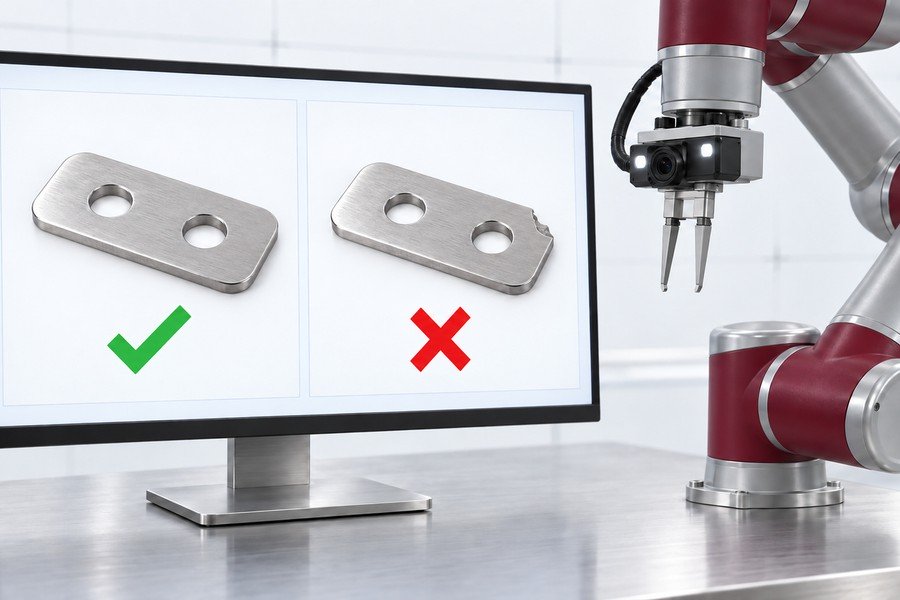
秤の上のワークを撮影し、AIが欠けなどの外観異常を判定します。
❻
合格品の整列と不合格品の排出
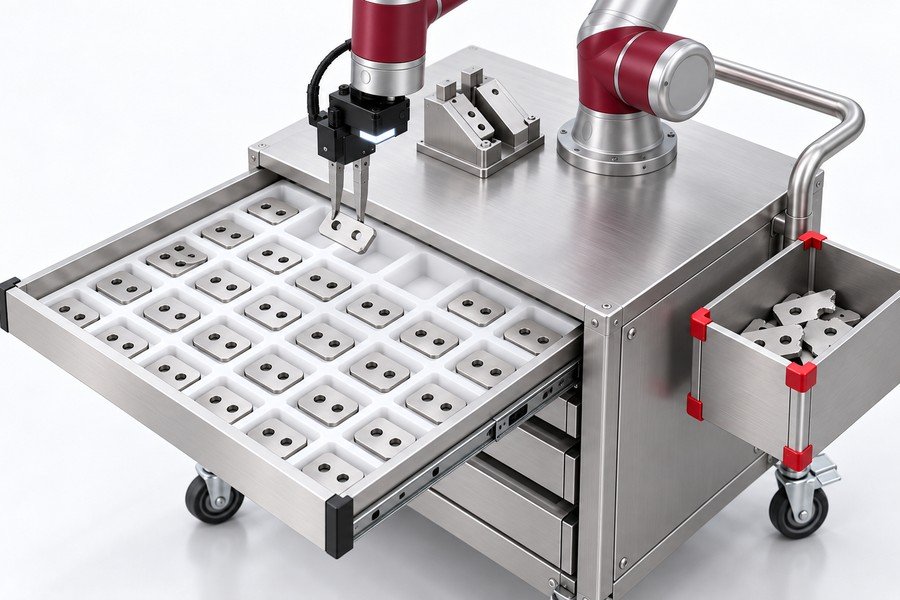
重量と外観がともに合格したワークだけを、合格品トレイへ搬送します。カメラでトレイ位置を確認しながら、トレイのマスへ順番に置きます。
どちらか一方でも不合格の場合は、合格品トレイには置かず、専用の排出位置へ搬送します。
❼
検査結果の保存
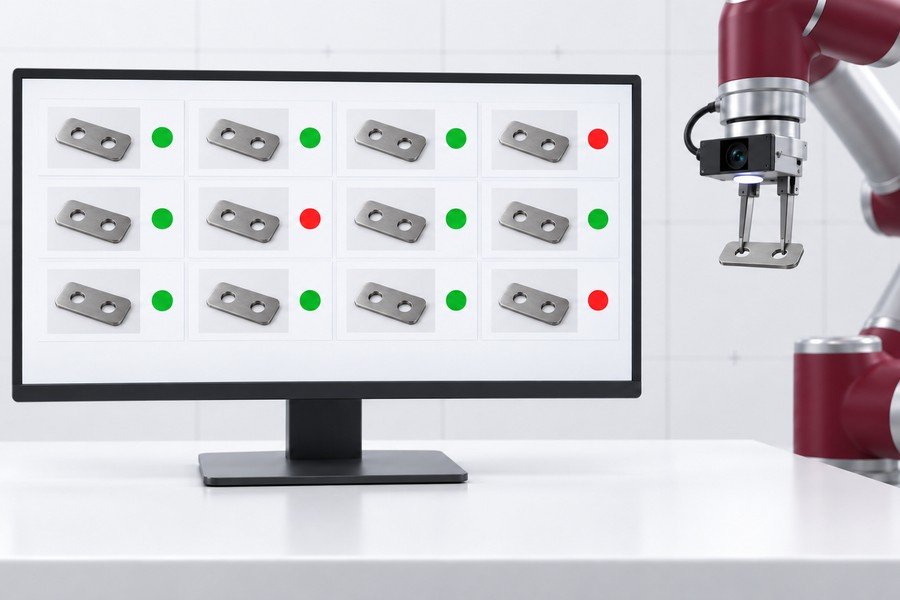
搬送経路、重量、撮影画像、判定結果をPCへ保存します。
設備・機能紹介
◆ロボット・ハンド部
ランドマークによる設置位置補正
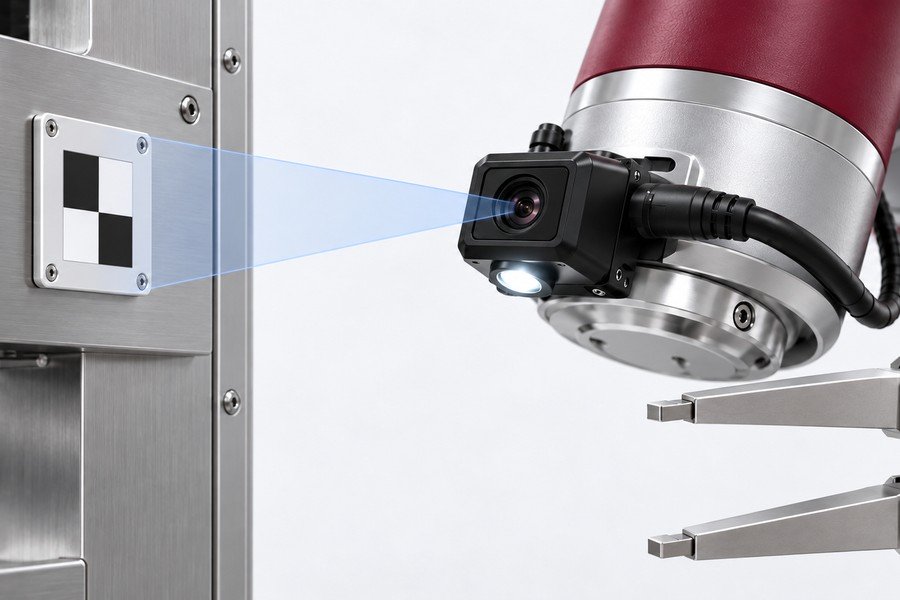
ロボットを固定設置せず、使うたびに移動させる構成のため、移動後の位置ずれを手首カメラで補正します。
設備側に取り付けたランドマークを読み取り、登録位置との差を補正します。そのため、設置時の位置合わせはラフに行えます。
ピンセット型2爪ハンド
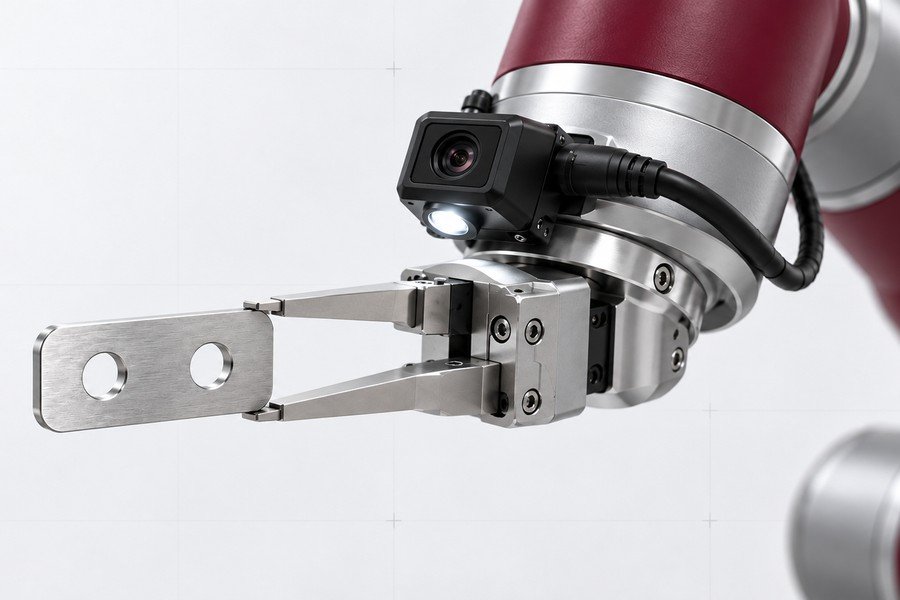
小さなワークをつかむため、細い2本の爪を持つピンセット型のハンドを使用します。爪の形状はワークに合わせて設計します。
爪の材質、把持力、滑り止めの有無は、実ワークを使った事前テストで決めます。
姿勢変換治具
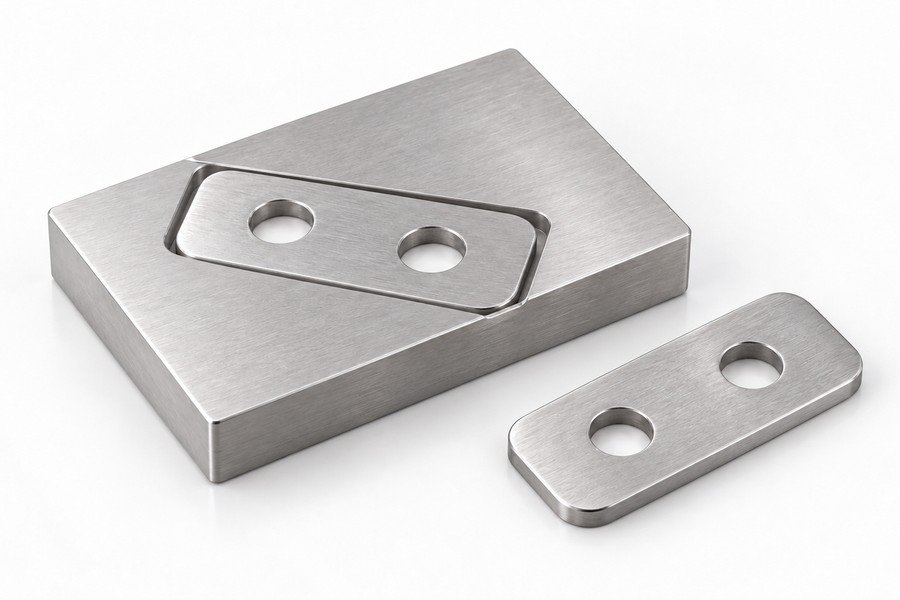
払い出されたトレイには、裏返ったワークや横に倒れたワークも混ざります。こうしたワークは姿勢変換治具で向きを直し、再度把持して検査工程へ運びます。治具の形状はワークに合わせて設計します。
◆検査部
重量判定
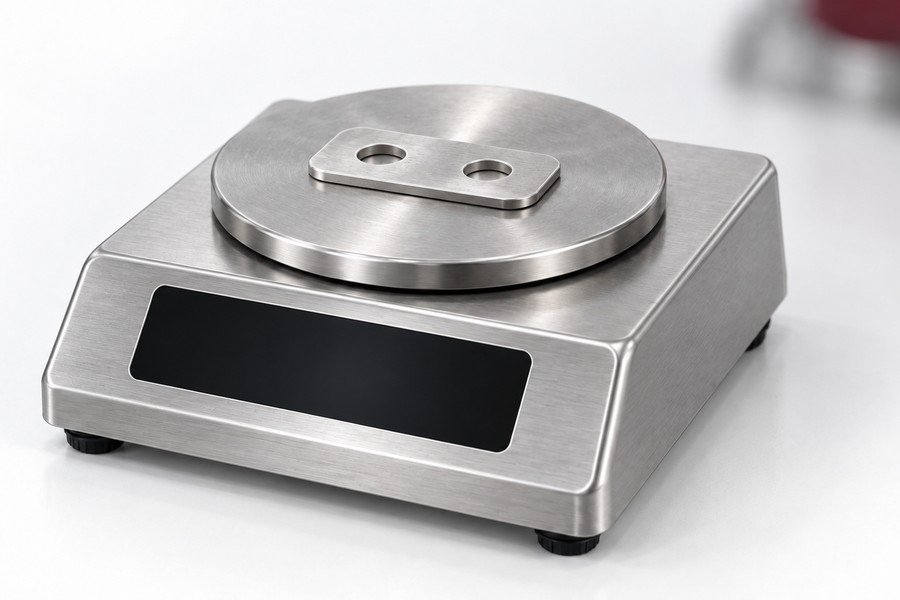
ロボットがワークを小型秤へ1個ずつ置き、PCで設定した重量の上限値・下限値を使って合否を判定します。
AI外観判定
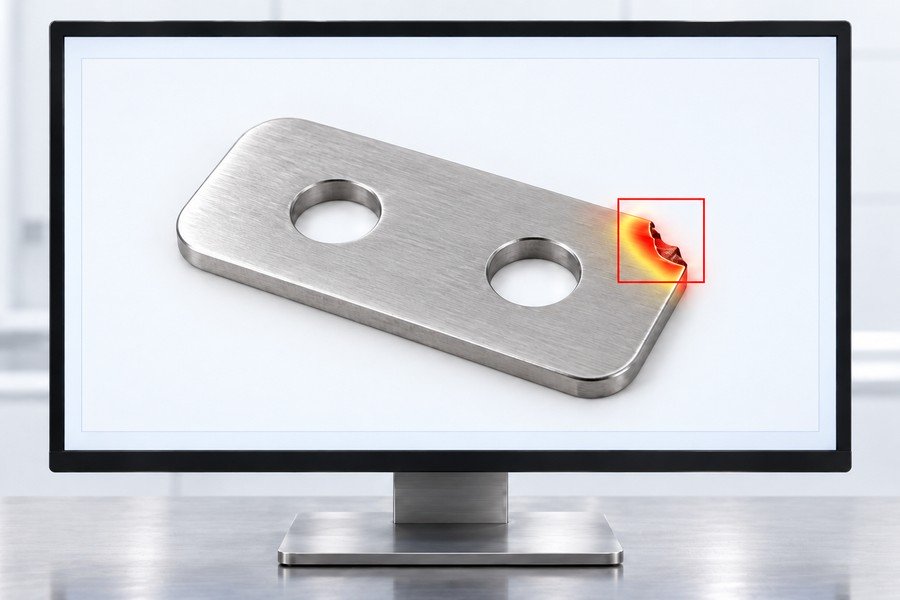
秤の上のワークを撮影し、AIが欠けなどの外観異常を判定します。
判定の基準は、お客様からご支給いただく合格品・不合格品のサンプルを撮影し、判定結果を確認しながら調整します。AIの判定精度は撮影条件と学習用サンプルの量に左右されるため、量産の判定基準は事前テストの結果を見て確定します。
◆排出部
合格品の整列
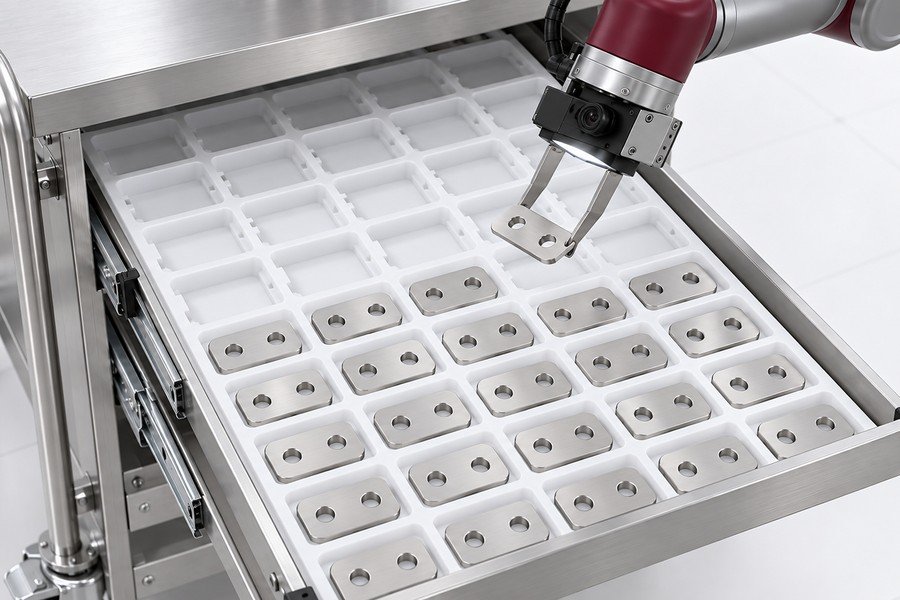
合格品は、カメラでトレイ位置を確認しながら、トレイのマスへ順番に置きます。配置済みの位置はPC側で管理し、次の空き位置へ搬送します。
引き出し式の合格品トレイ棚
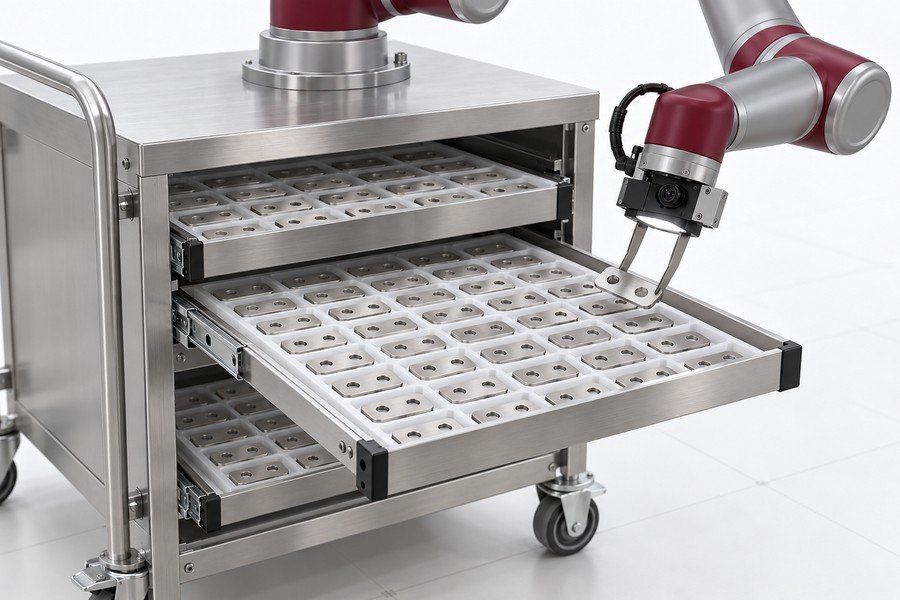
ロボット架台の下は引き出し構造になっており、数段分の合格品トレイを用意できます。
不合格品の排出
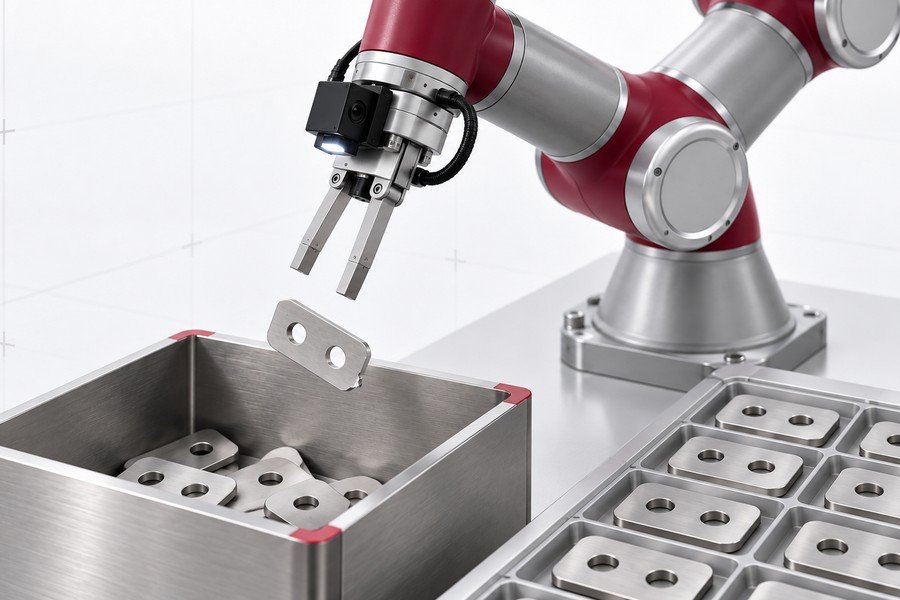
重量と外観のどちらか一方でも不合格のワークは、合格品トレイへは置かず、専用の排出位置へ搬送します。
◆制御部
PC設定画面
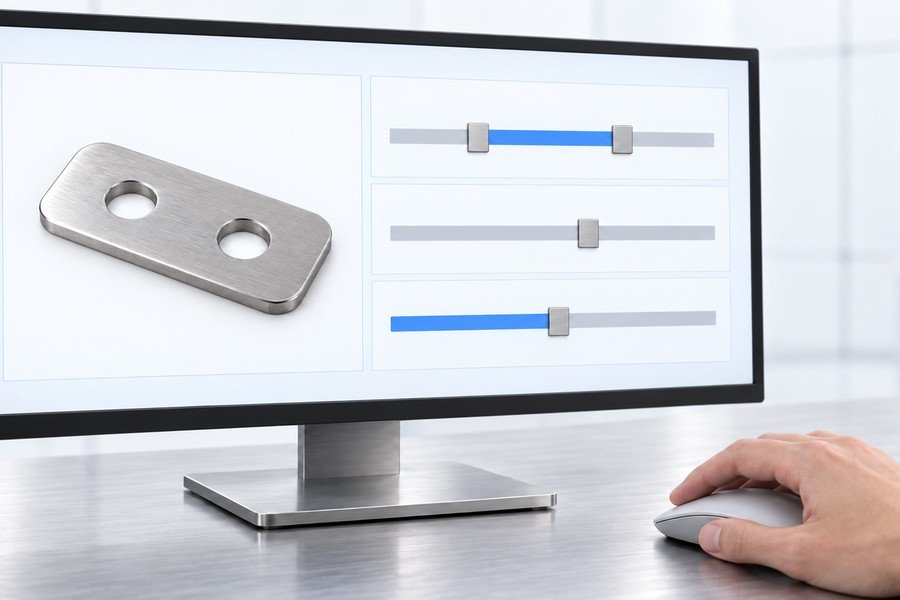
合格とする重量の上限値・下限値と、AI外観判定の条件(合格形状の登録、判定しきい値の調整)をPC画面で設定します。
生産記録
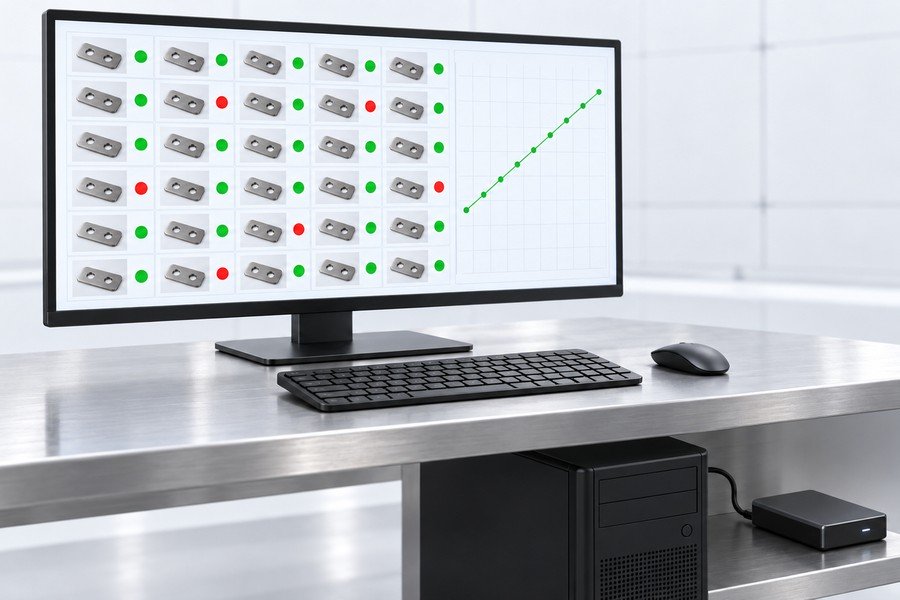
1個ごとに、搬送経路、重量、撮影画像、重量判定、外観判定、総合判定をPCへ保存します。保存形式、保存期間、バックアップ方法はお打合せで決定します。
仕様一覧
◆ロボット部
| 搬送ロボット | JAKA協働ロボット Mini2/Zu 3 (ワークの重さに応じて選定・当社で用意) |
| 架台 | 手動移動架台(キャスター・固定機構付き) 架台下に合格品トレイの引き出し棚(数段) |
| 位置補正 | ランドマーク認識による設置位置補正 |
| カメラ | 手首カメラ・照明 ランドマーク認識/ワーク認識/外観撮影に使用 |
| ハンド | ピンセット型2爪ハンド(爪の形状はワークに合わせて設計) |
| ロボット用オプション部品 | 姿勢変換治具(ワークに合わせて設計) |
◆検査・制御部
| 重量検査 | 小型秤 PC画面で合格重量の上限値・下限値を設定 |
| 外観検査 | 撮影画像からAIで欠けなどを判定 合格品・不合格品サンプルで判定基準を調整 |
| 総合判定 | 重量・外観ともに合格の場合のみ合格品 |
| 排出 | 合格品:トレイのマスへ整列 不合格品:専用排出位置へ搬送 |
| PCソフト | 判定条件の設定画面、AI判定、生産記録、画像保存 |
| 保存データ | 搬送経路、重量、撮影画像、重量判定、外観判定、総合判定 |
| 対象ワーク | 1種類(小型の金属部品) |