~性状の異なる4種類の粉体を、同時に量って・1つの袋へ入れて・封をする~
※本ページは、お客様の課題に対してアルファがご提案したシステムの構成をご紹介するものです。掲載している画像はすべてイメージ図で、構成の一例です。粉体の種類・袋の寸法・設置スペースなどは、お客様の条件に合わせて設計します。
製品の概要と動き
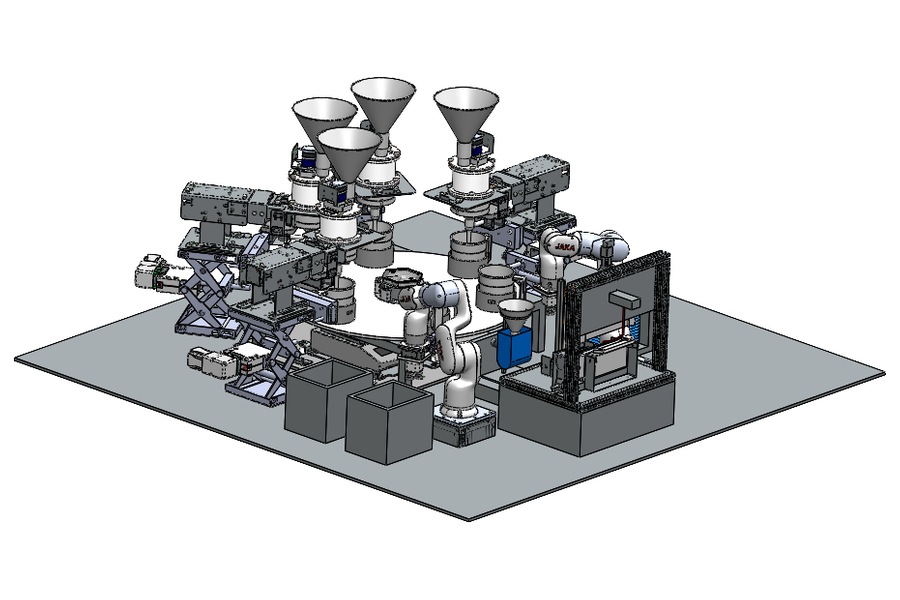
本システムは、性状の異なる4種類の粉体を、所定の配合量で1つの袋へ充填するシステムです。袋の供給、粉体の計量と投入、袋内の空気量の調整、シーリング、OK品・NG品の振り分けまでを自動で行います。
計量部にはゼロバランサーを4台使います。容器がターンテーブル上を反時計回りに移動しながら、4種類の粉体を順番に受け取ります。
4種類すべての供給が終わると、天びんで容器内の粉体の総重量を測り、OKかNGかを判定します。計量した粉体は、ロボットが容器を反転させて袋へ投入します。袋の供給と、シーリング機構への搬送も、もう1台のロボットが行います。
搬送には協働ロボットを2台使い、設置スペースは約W2,000×D2,000mmにまとめました。
対象と目標
| 項目 | 内容 |
| 粉体の種類 | 4種類(高流動粉2種類、低流動粉2種類) |
| 計量精度 | 4種類を配合した後の総重量に対して ±0.01g |
| 生産能力 | 8時間で200袋 |
| 目標サイクルタイム | 3分以内に1袋 |
| 設置スペース | 約W2,000×D2,000mm |
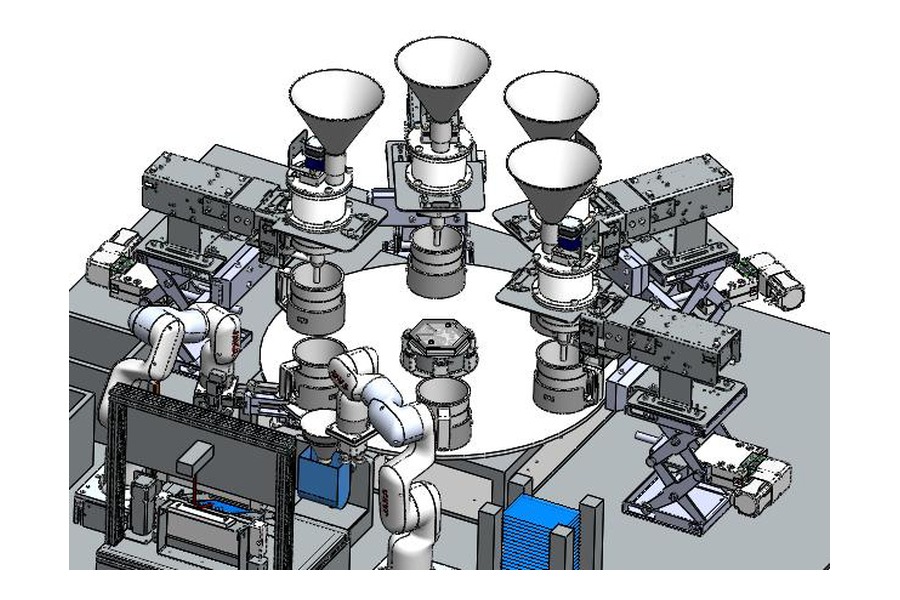
上から見た配置です。中央のターンテーブルの周りに、ゼロバランサー4台、協働ロボット2台、シーリング機構、OK品完了箱とNG品回収箱を配置します。
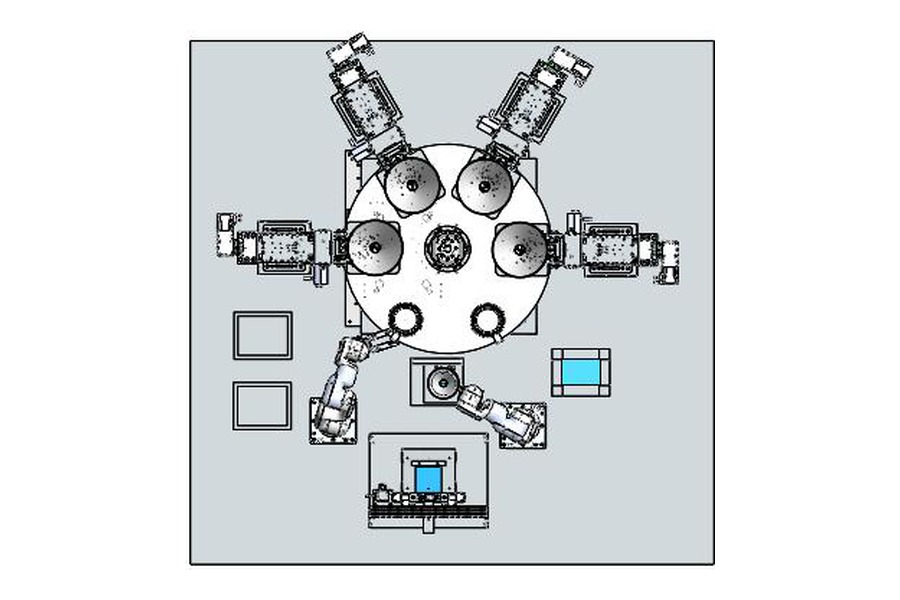
上から見た配置(平面図)
◆装置全体が行う作業◆
- 空袋の供給と、袋口の開口
- 4台のゼロバランサーによる、4種類の粉体の計量・供給(ターンテーブルで容器を順に送る)
- 天びんによる総重量の計測と、OK/NGの判定
- 計量済みの容器の反転と、粉体投入ロートを通した袋への投入
- シーリング機構への袋の搬送
- 袋内の空気量の調整(エアー注入)と、袋の固定
- シーリング
- 計量結果に応じた、OK品完了箱/NG品回収箱への振り分け
◆人が行う作業◆
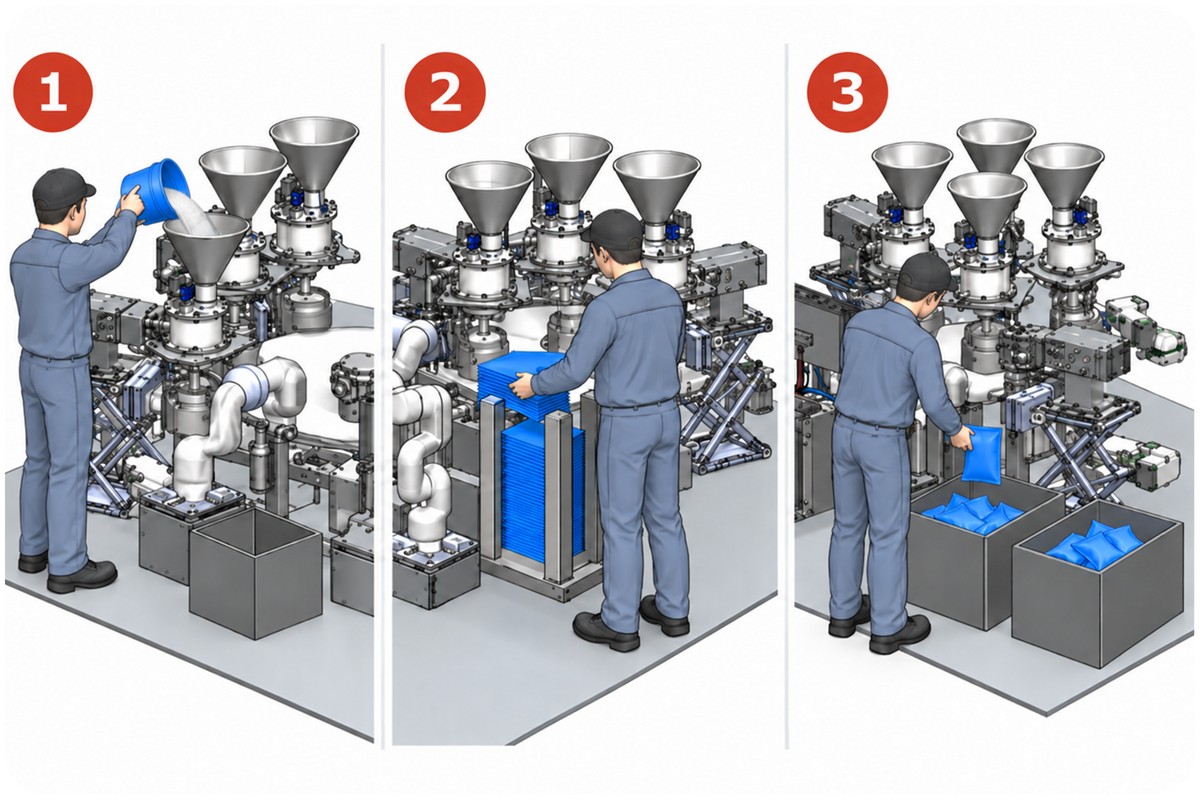
- 粉体の補充(ゼロバランサーのホッパーへ)
- 空袋の補充(空袋ステーションへ)
- 完成品(OK品完了箱)の回収と、NG品回収箱の取り出し
※粉体補充、袋補充、完成品回収のときの安全対策は、今後の検討事項です。
製品の特長
性状の異なる4種類の粉体を、同時に計量できる
4台のゼロバランサーが、粉体①〜④を順に計量する
4種類の粉体を、1台ずつ専用のゼロバランサーで計量します。1種類ずつ順番に量る方式と違い、ターンテーブルで容器を送りながら4台で並行して計量できるので、袋1つあたりの時間を短くできます。
流れやすい粉体には増設ホッパーで流入量を安定させ、流れにくい粉体にはかさ上げホッパーでブリッジや供給不足を抑えます。詳細な仕様は、事前の計量テストの結果をもとに決めます。
4種類を配合した後の総重量で、良否を判定する
天びんの位置(ターンテーブルの計量位置)
4種類すべての供給が終わった容器を天びんへ移動させ、粉体の総重量を測ります。設定範囲内ならOK、範囲外ならNGと判定し、判定結果は対象の容器と袋に関連付けて管理します。
袋の供給から封までロボットが行う
袋の両面を、袋開口機側の吸盤とロボット②側のハンドで保持して口を広げる
協働ロボット2台が、空袋の供給、袋口の開口、粉体の投入、袋のシーリング機構への搬送、完成袋の振り分けまでを分担します。
袋内の空気量をそろえてからシールする
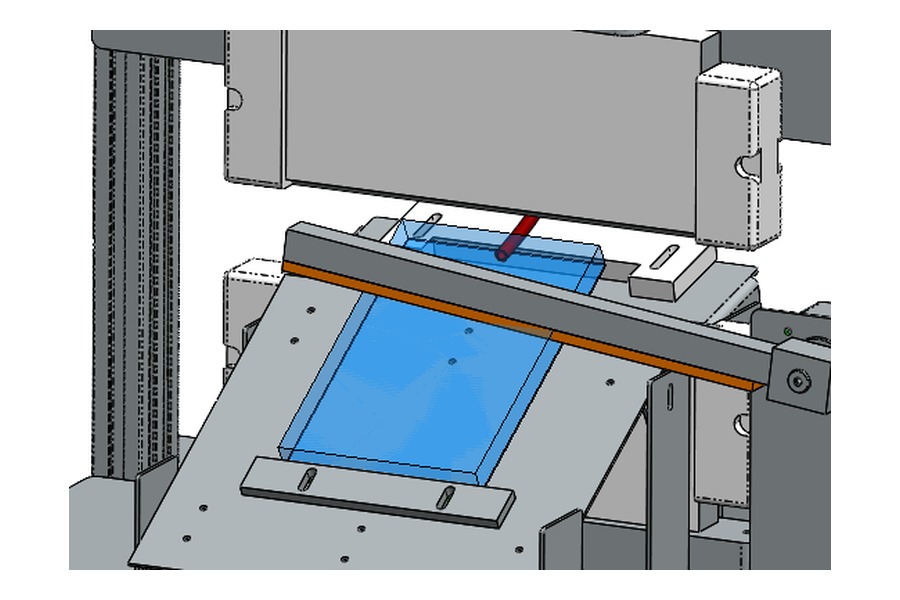
エアー注入ノズルを袋の中へ入れる
袋口を開いた状態でエアー注入ノズルを袋へ入れ、微量のエアーを注入して袋内の空気量と袋の形を整えます。ノズルを入れたまま袋を固定し、そのままシールします。
NGの場合も、シールまで行ってから別の箱へ
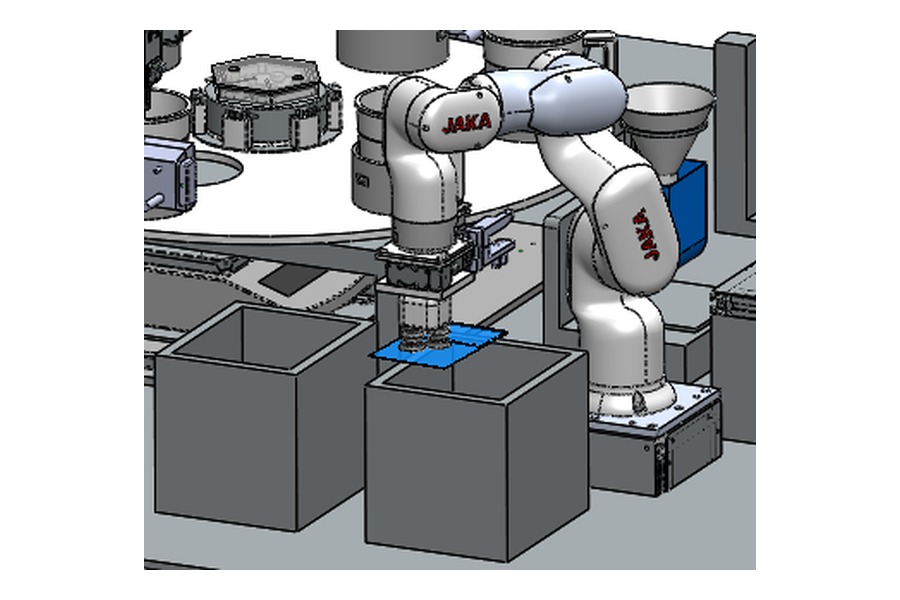
計量NGの袋をNG品回収箱へ入れる
計量NGの袋も、粉体の飛散を防ぎ取り扱いやすくするため、通常どおりシールまで行います。そのうえで、NG品回収箱へ振り分けます。
製品構成
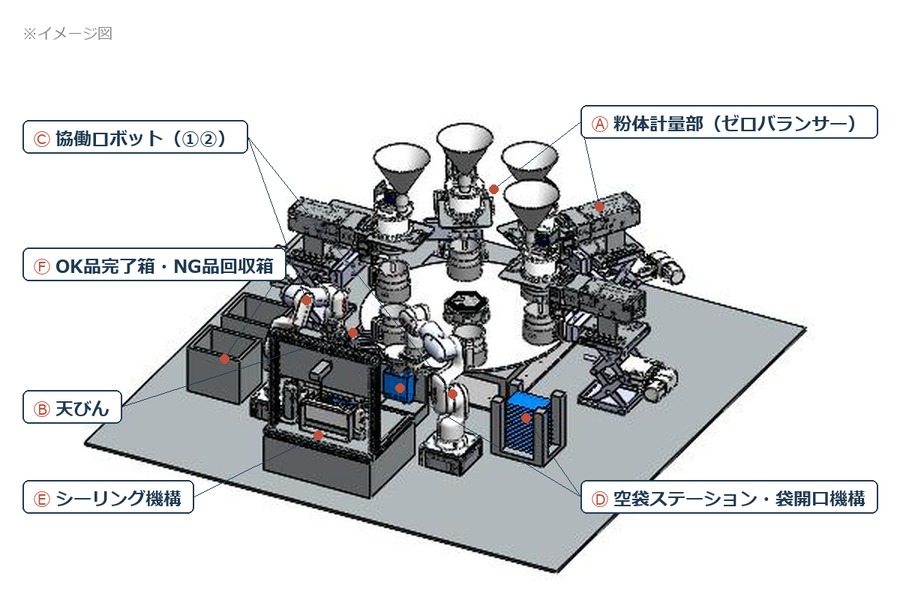
Ⓐ粉体計量部(ゼロバランサー4台とターンテーブル)
4種類の粉体を受け持つゼロバランサー4台と、容器を送るターンテーブルで構成します。容器は反時計回りに移動し、4台から順番に粉体を受け取ります。
供給機は底面型250ccを基本に検討します。
Ⓑ天びん
4種類の供給が終わった容器の総重量を測り、OK/NGを判定します。
Ⓒ協働ロボット2台
ロボット①:計量済みの容器をターンテーブルから取り出して反転させ、袋へ粉体を投入します。投入後は空の容器をターンテーブルへ戻し、シール済みの袋をOK品完了箱/NG品回収箱へ振り分けます。
ロボット②:空袋ステーションから袋を取り出して袋開口機構へセットし、粉体を投入した後の袋をシーリング機構へ搬送します。
Ⓓ空袋ステーションと袋開口機構、粉体投入ロート
空袋を重ねて置いておく空袋ステーションと、袋口を広げる袋開口機構、粉体を袋へ導く粉体投入ロートです。
Ⓔシーリング機構とエアー注入機構
傾斜のついた袋受け板、袋押さえアーム、エアー注入ノズル、上下のシールバーで構成します。
ⒻOK品完了箱とNG品回収箱
シール済みの袋を、計量結果に応じて振り分けて入れる箱です。
製品動作説明
❶4種類の粉体を順番に供給
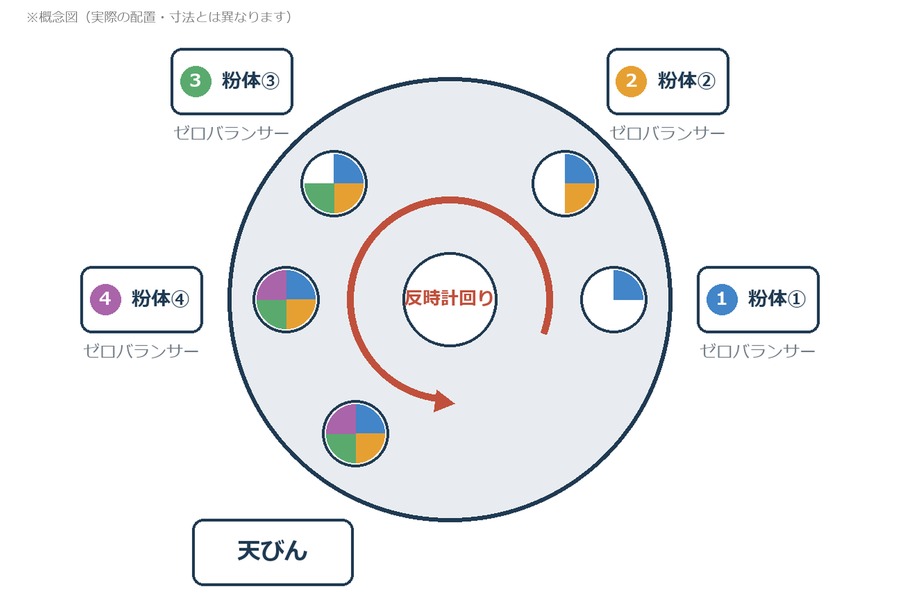
容器が移動し、4台から順番に粉体を受け取る。円の塗りの数は、受け取った粉体の種類の数を表す。
容器を載せたターンテーブルが、反時計回りに移動します。4台のゼロバランサーから、設定された配合量に従って、4種類の粉体を順番に容器へ供給します。
❷総重量の計測・良否判定
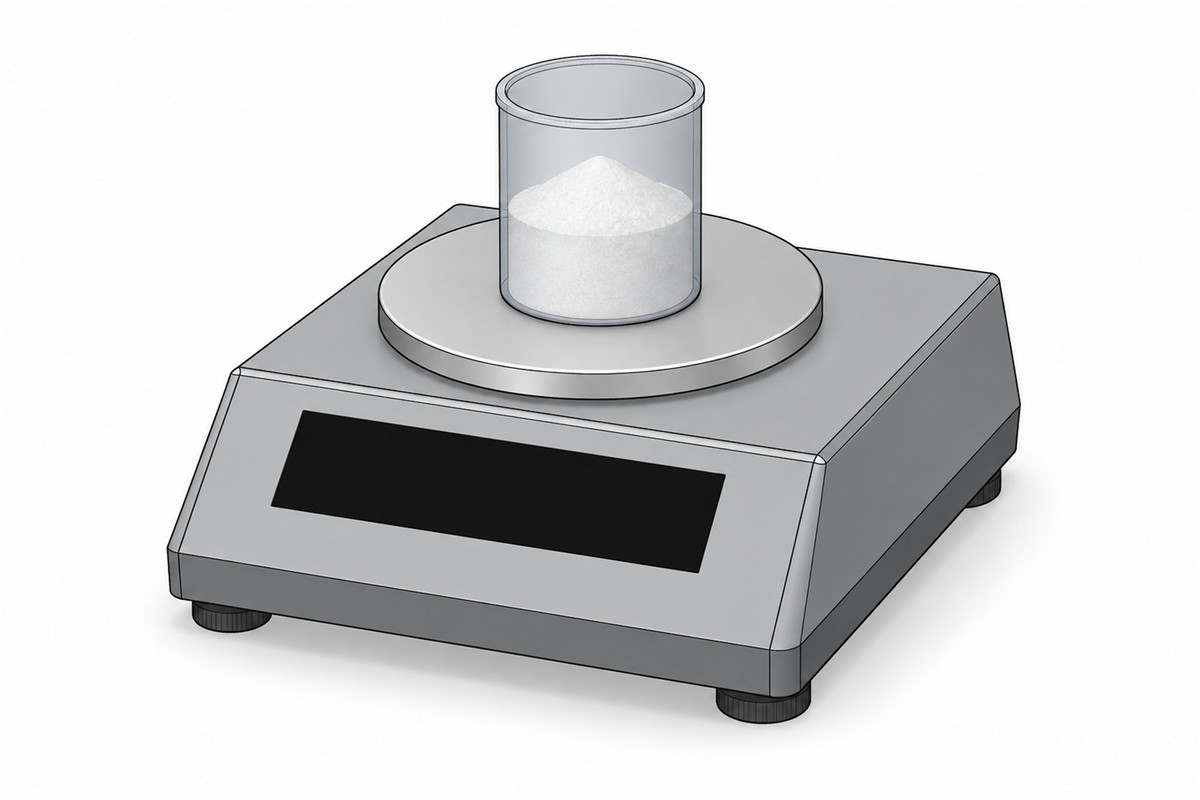
天びんのイメージ。4種類を受け取った容器の総重量を測り、OK/NGを判定する。
4種類の供給が終わった容器を天びんの位置へ移動させ、粉体の総重量を測ります。計量結果が設定範囲内ならOK、範囲外ならNGと判定します。
❸空袋の供給・開口
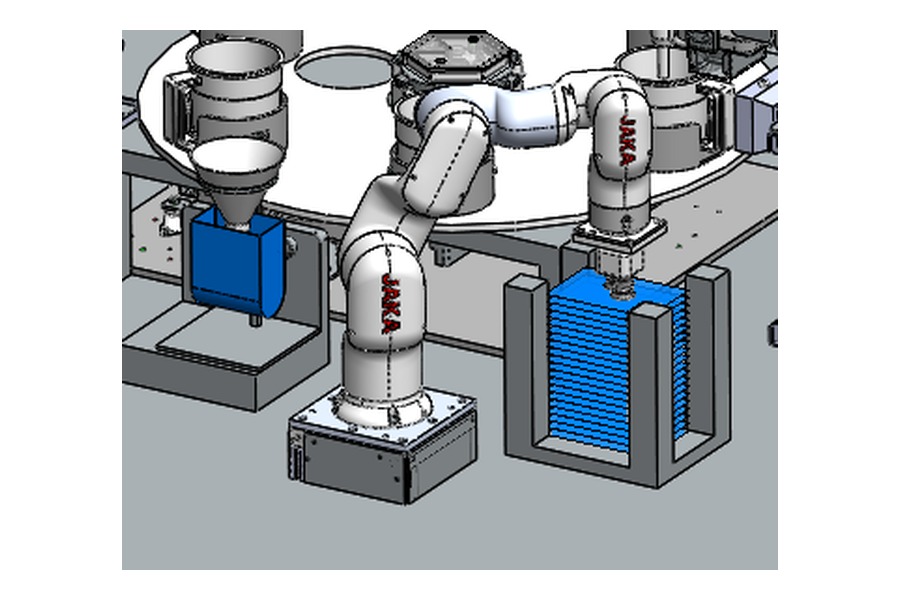
ロボット②が空袋ステーションから袋を取り出す
ロボット②が、空袋ステーションから袋を1枚、吸盤で取り出して袋開口機構へセットします。袋の両面を、ロボット側と袋開口機構側の吸盤で保持し、袋口を広げます。
❹袋への粉体投入
ロボット①が、計量済みの容器をターンテーブルから取り出します。容器を粉体投入ロートの上で反転させ、4種類の粉体を袋へ投入します。投入が終わると、空の容器をターンテーブルへ戻します。
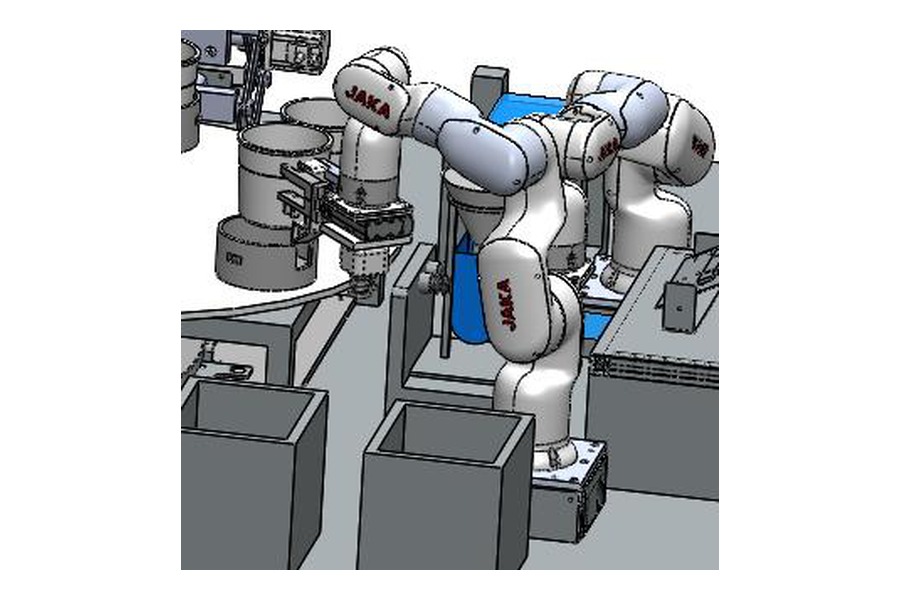
ロボット①が計量済みの
容器を取り出す
▶
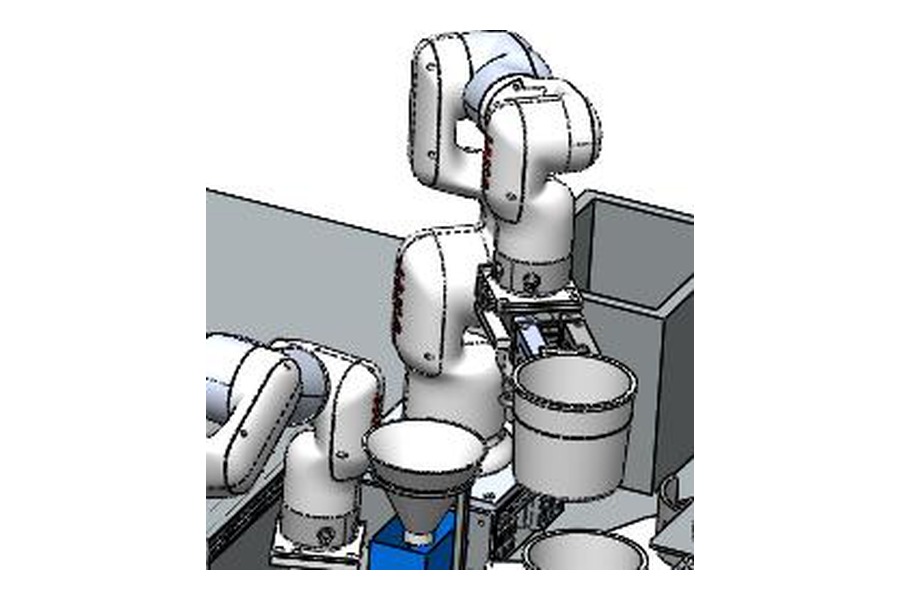
容器を粉体投入ロート
の上で反転させる
❺袋をシーリング機構へ搬送
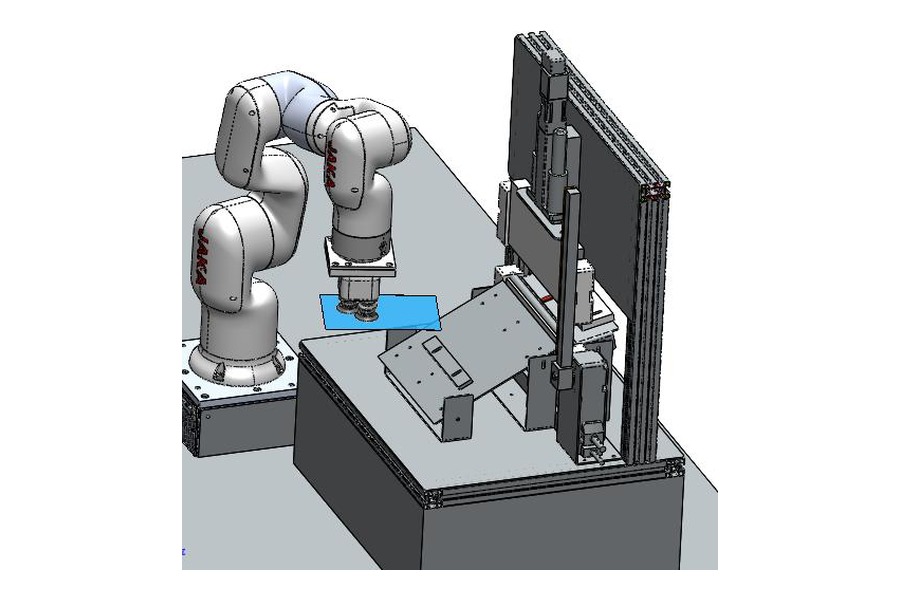
ロボット②が袋を
シーリング機構へ運ぶ
▶
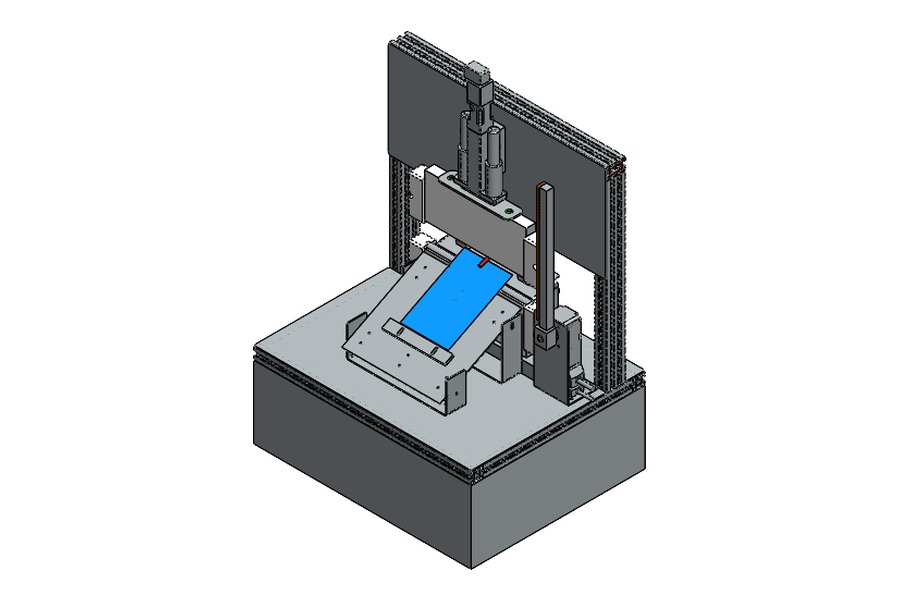
傾斜した袋受け板の
上に袋を置く
▶
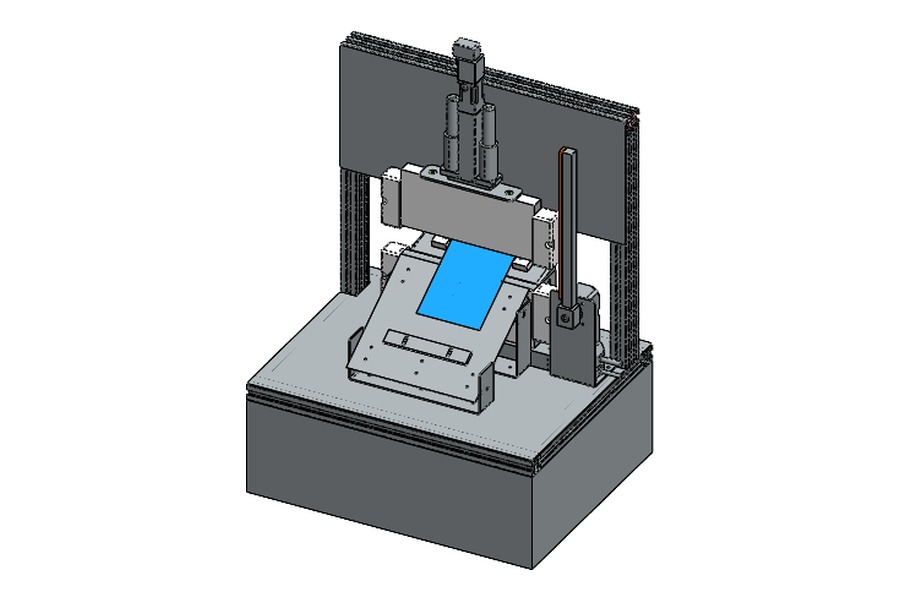
袋を奥側へ移動する
ロボット②が、粉体を投入した袋をシーリング機構へ搬送し、傾斜のついた袋受け板の上へ置きます。袋が落ちないよう、袋落下防止板の上へ置きます。
続けて、袋を奥側へ移動させてから、手前の袋落下防止板まで引きます。
❻袋押さえアームの仮停止・エアー注入の準備
横方向から袋押さえアームを動かし、袋を完全に固定する手前の位置で一旦止めます。袋口を開いた状態のまま、エアー注入ノズルを袋の中へ入れます。
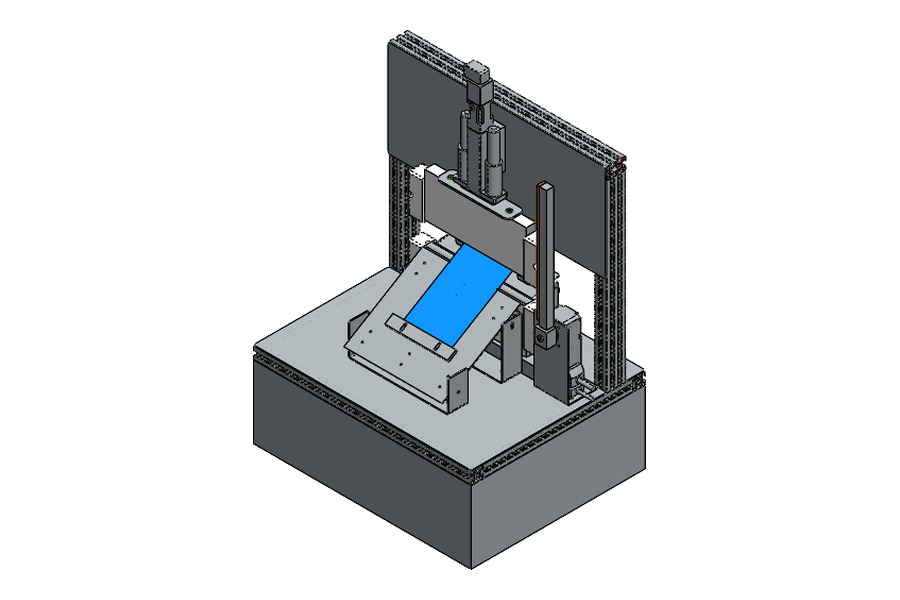
袋押さえアームが
立っている状態
▶
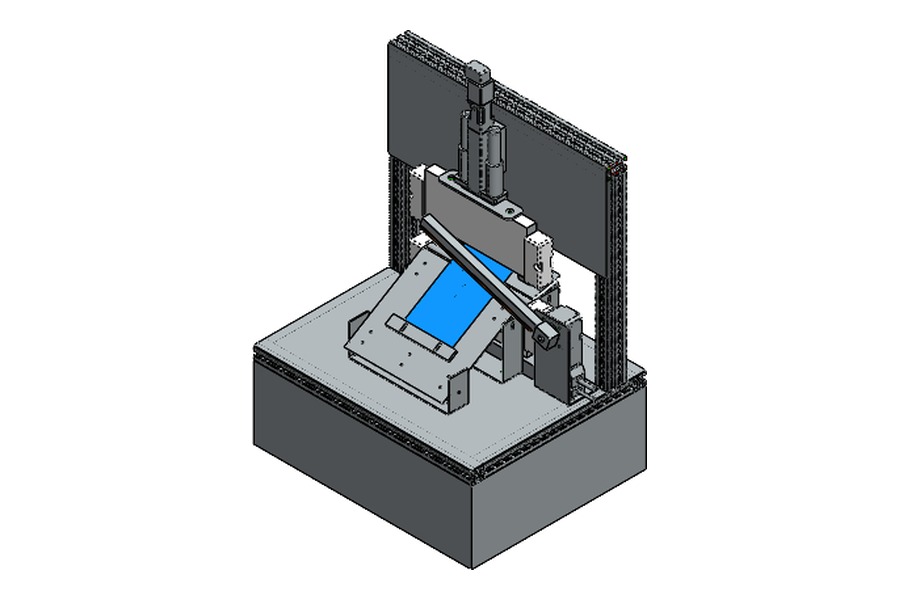
袋押さえアームが
倒れて、仮停止する
❼エアー注入・袋の固定
袋の中へ微量のエアーを注入し、袋内の空気量と袋の形を整えます。注入のあとすぐ、袋押さえアームを本押さえの位置まで動かし、袋がずれないように固定します。このとき、エアー注入ノズルは袋の中に入れたままにします。
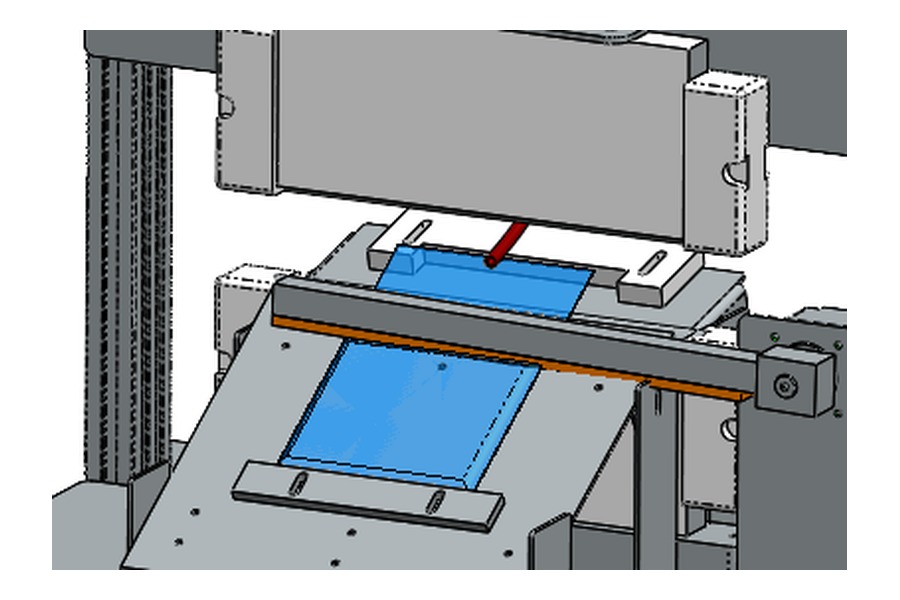
エアーを注入し、袋を軽く固定する
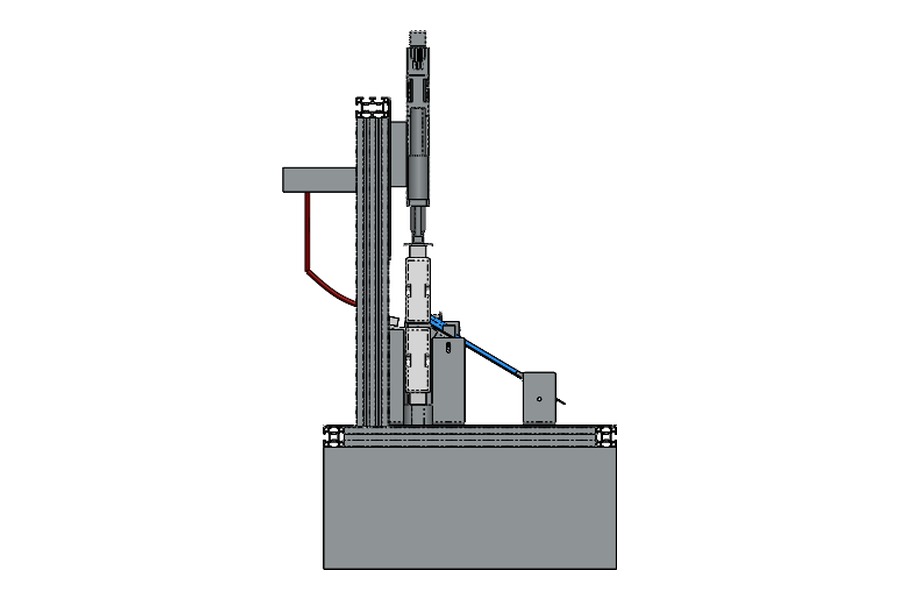
❽シーリング・ノズル後退
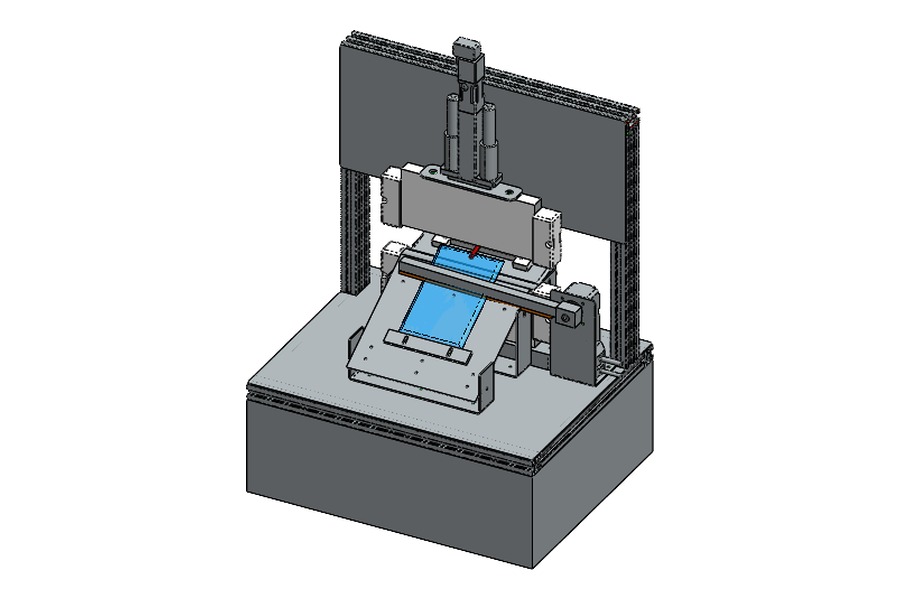
シーリング機構の全体
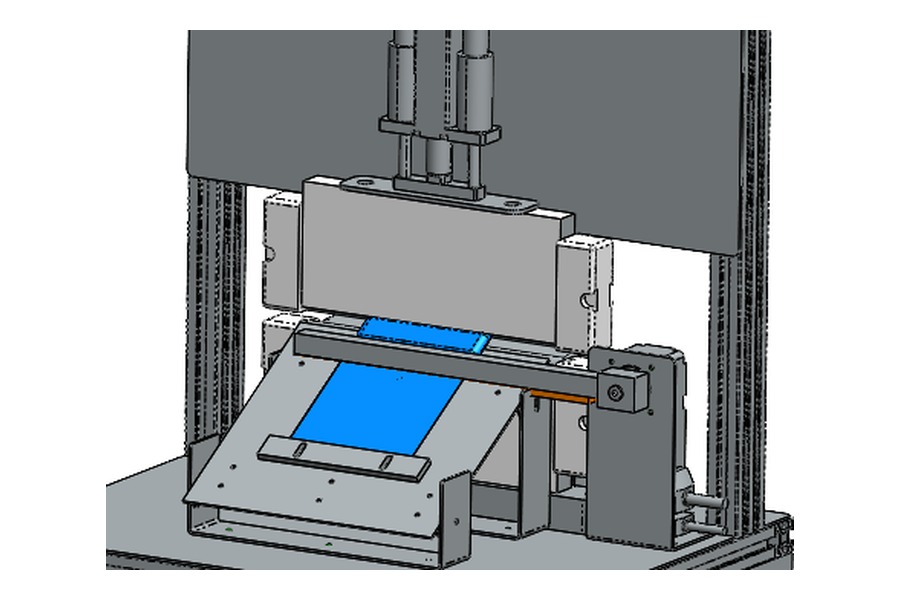
上シールバーが下りて、
袋口をはさむ
▶
側面から見た図。
シール後にノズルが後退する
ノズルを袋に入れたまま、上シールバーを下ろします。上下のシールバーで袋口をはさんでシールします。シールが終わったら、エアー注入ノズルを袋の中から後退させます。
❾完成袋の振り分け
ロボット①が、シール済みの袋を取り出します(空の容器をターンテーブルへ戻した後)。
計量OKの袋は、OK品完了箱へ入れます。
計量NGの袋は、NG品回収箱へ入れます。
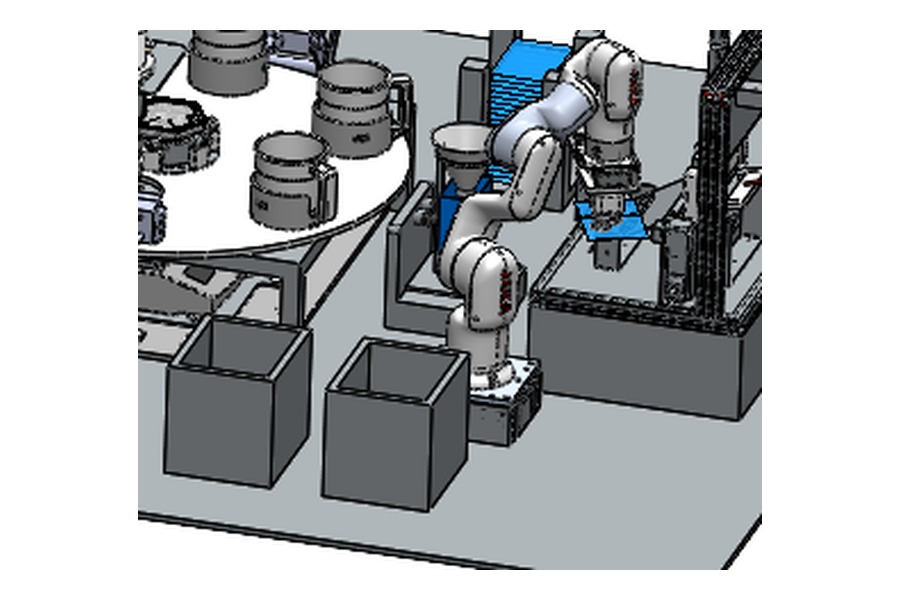
ロボット①がシール済み
の袋を取り出す
▶
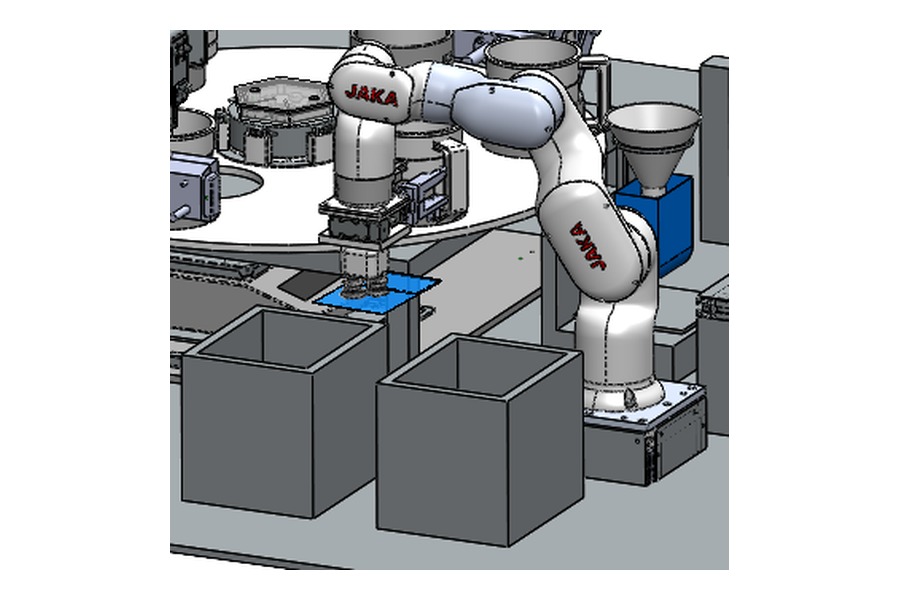
計量OKの袋を
OK品完了箱へ入れる
設備・機能紹介
◆計量部◆
ゼロバランサー(4台)
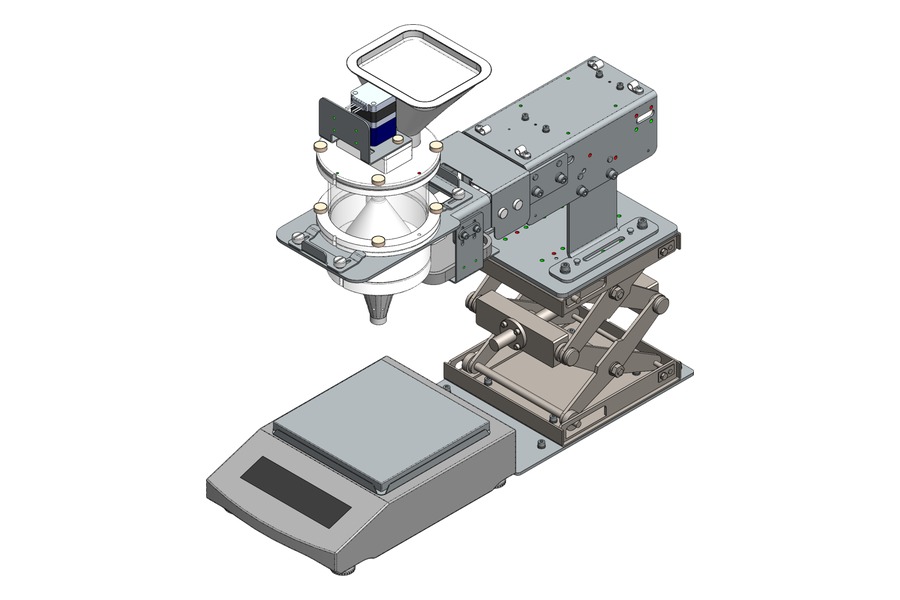
ゼロバランサー(標準タイプ)のイメージ
4種類の粉体をそれぞれ受け持つ粉体計量装置です。粉体の流動性に応じた供給条件を設定します。
高流動粉:増設ホッパーを使い、粉体の流入量を安定させる
低流動粉:かさ上げホッパーを使い、ブリッジや供給不足を抑える
供給機は底面型250ccを基本に検討します。詳細は事前計量テストの結果をもとに決定します。
ターンテーブル
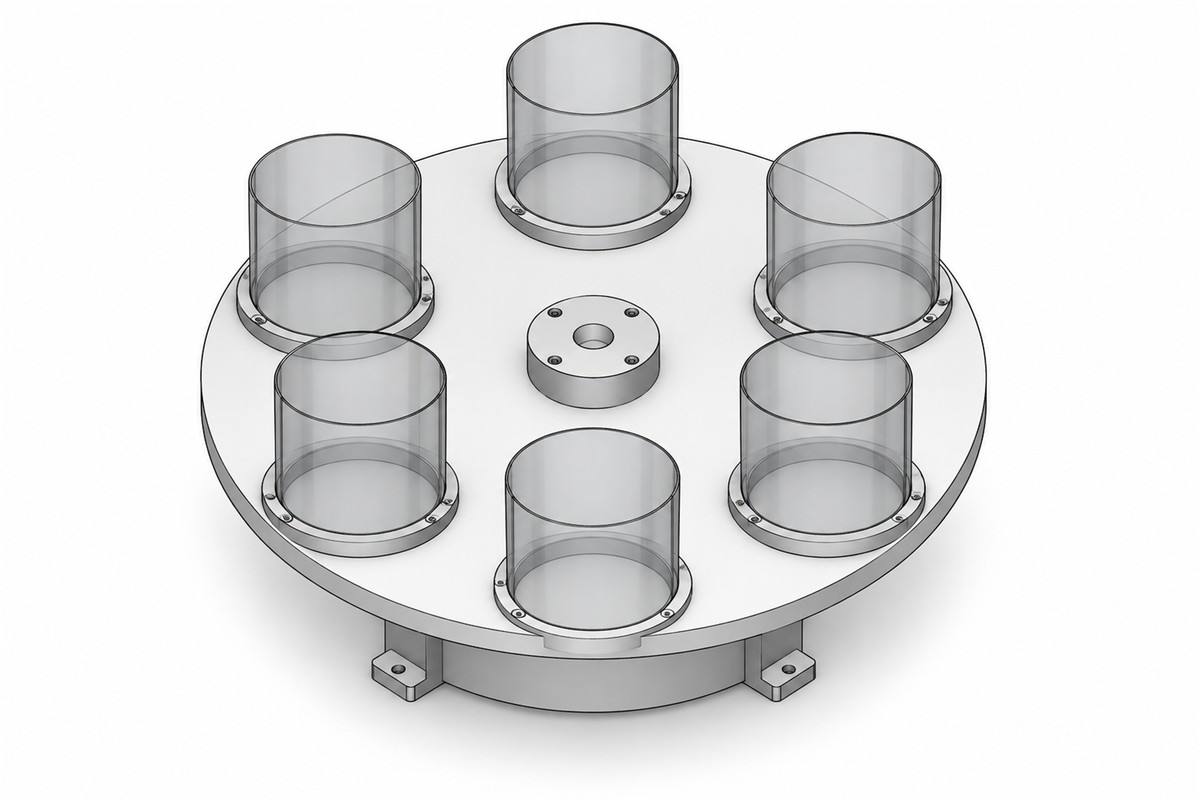
ターンテーブルのイメージ(容器6か所)
計量用の容器を載せて反時計回りに移動し、4台のゼロバランサーの下へ順番に送ります。
天びん
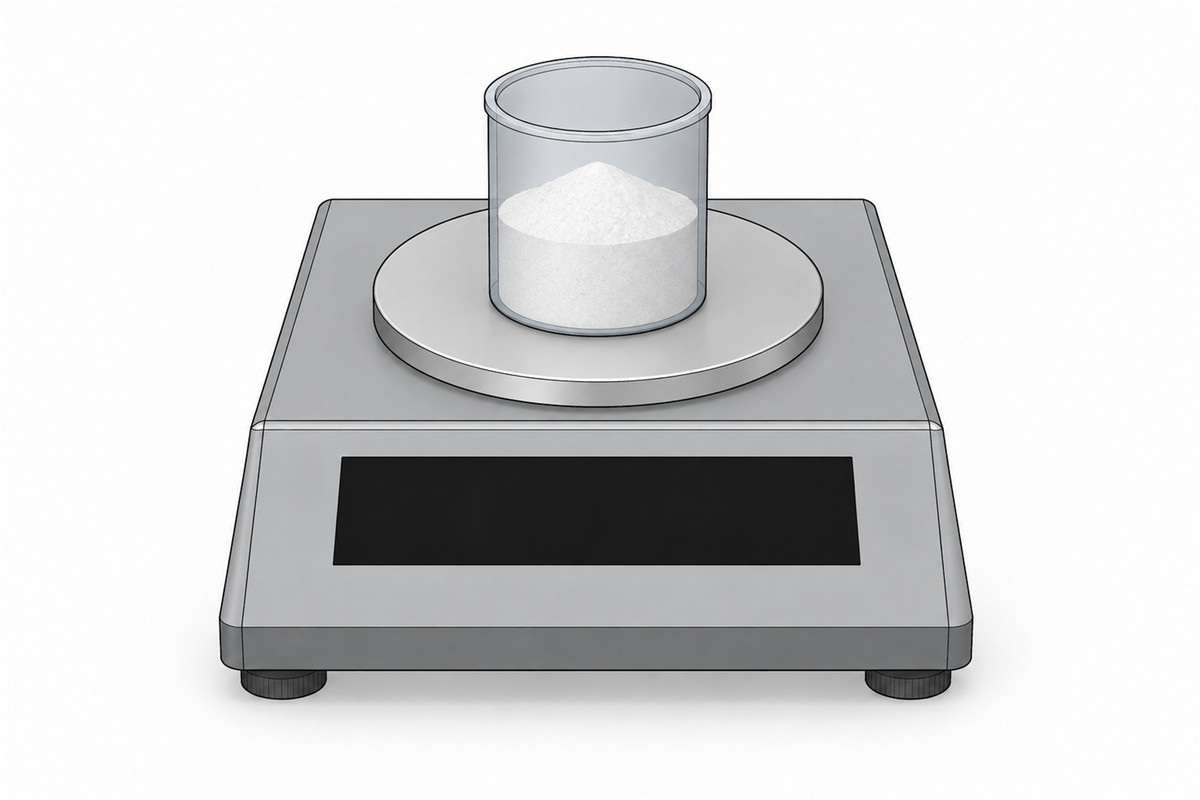
天びんのイメージ(正面から)
4種類の供給後の容器を載せて、総重量を測ります。
◆袋の供給・投入部◆
空袋ステーションと袋開口機構
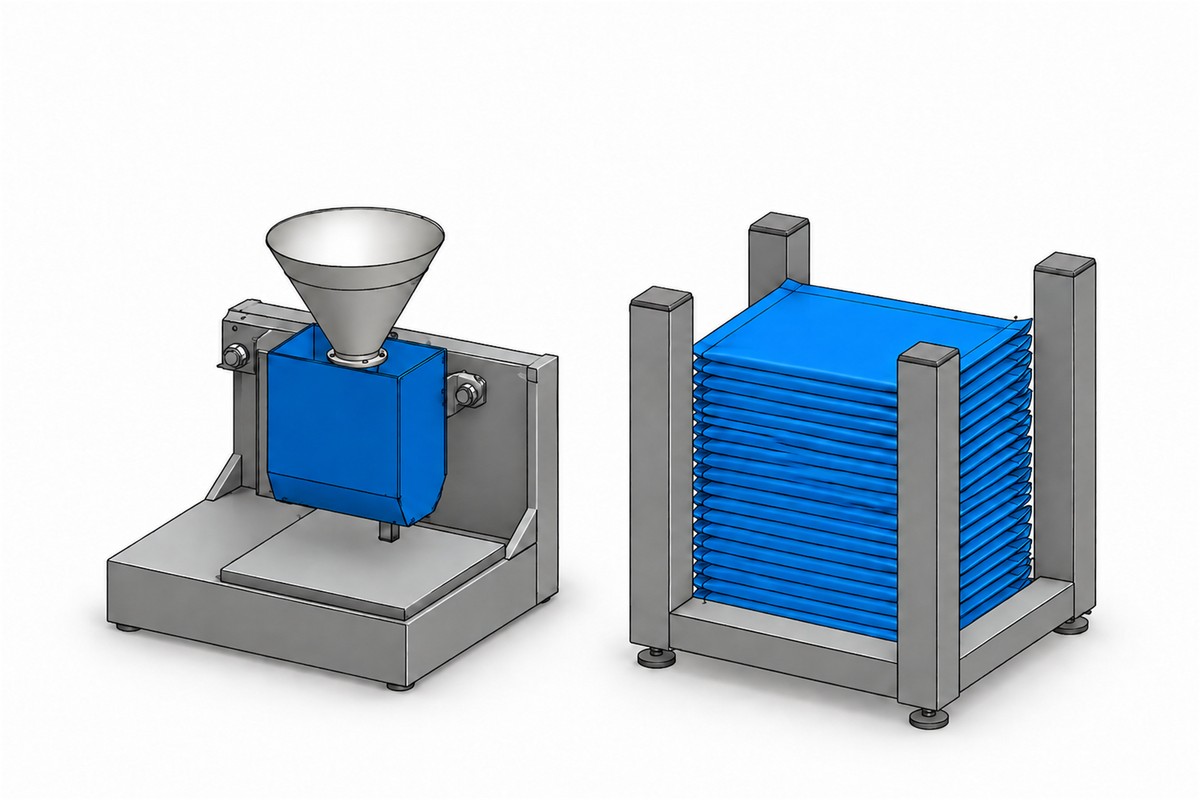
空袋ステーション(右)と袋開口機構(左)のイメージ
空袋ステーションから、ロボット②が袋を1枚ずつ吸盤で取り出し、袋開口機構へセットします。袋の両面を吸盤で保持して、袋口を広げます。
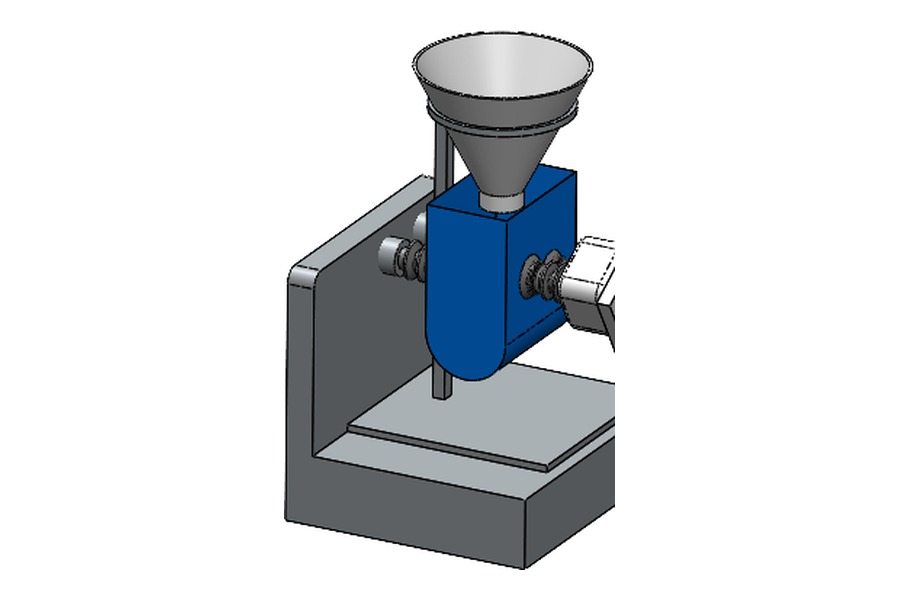
粉体投入ロート
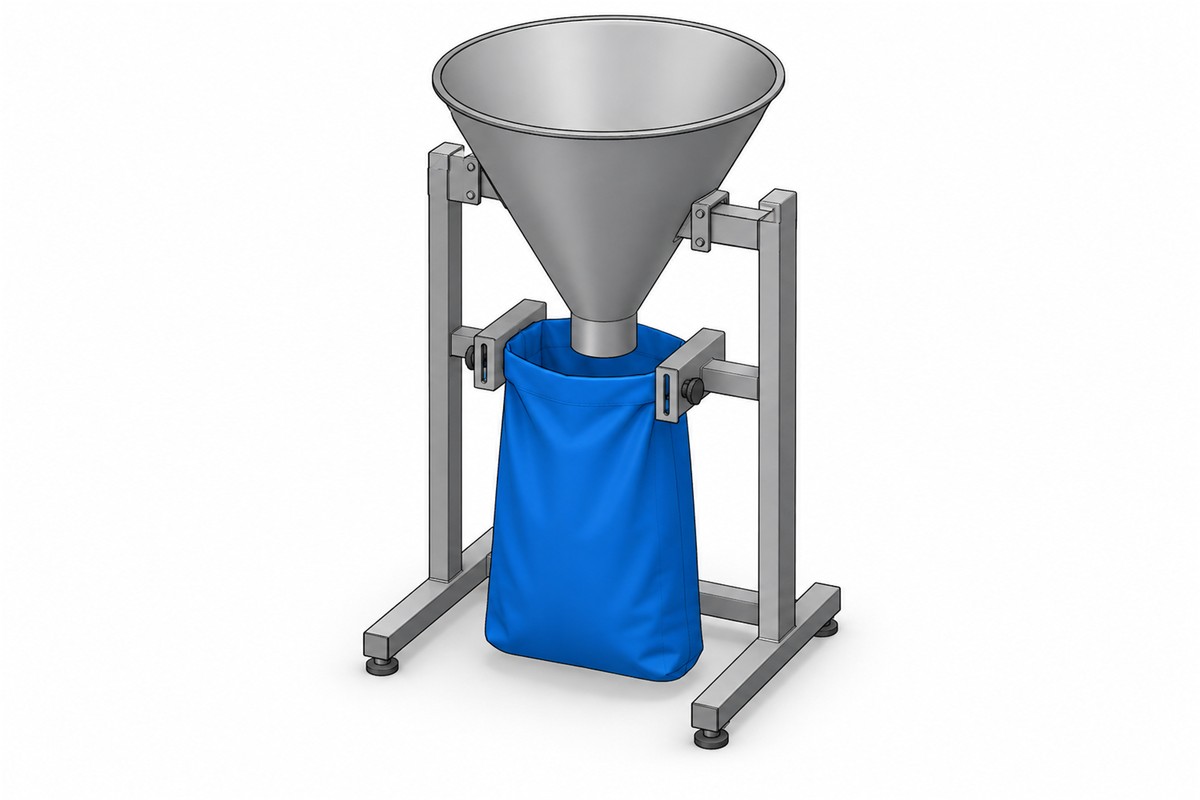
粉体投入ロートのイメージ
反転させた容器の粉体を、袋口へ導きます。
◆シーリング部◆
袋受けの傾斜板と袋落下防止板
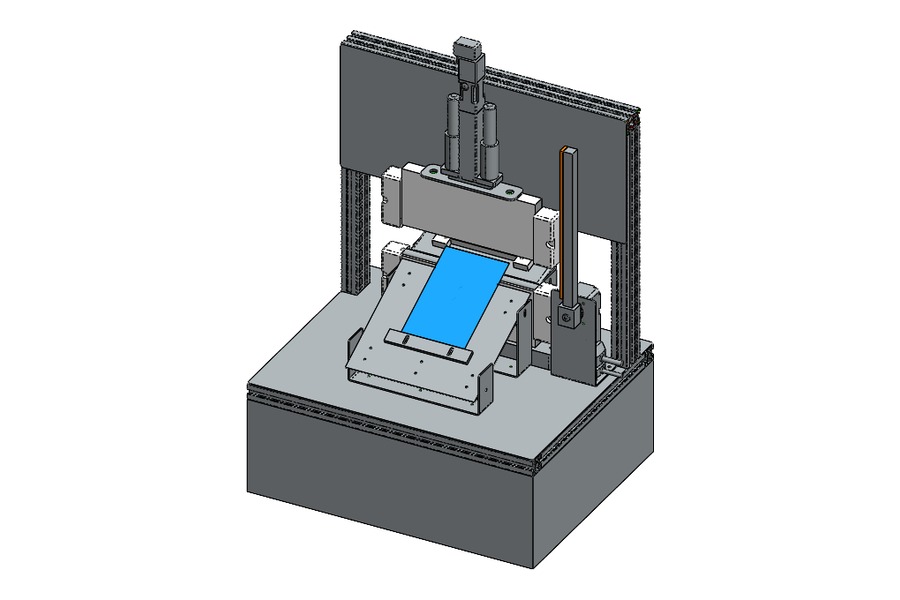
袋を傾斜した受け板に置き、手前の落下防止板まで引く
粉体を入れた袋が落ちないように支える板です。傾斜をつけてあり、袋を奥へ送ってから手前の落下防止板まで引いて位置をそろえます。
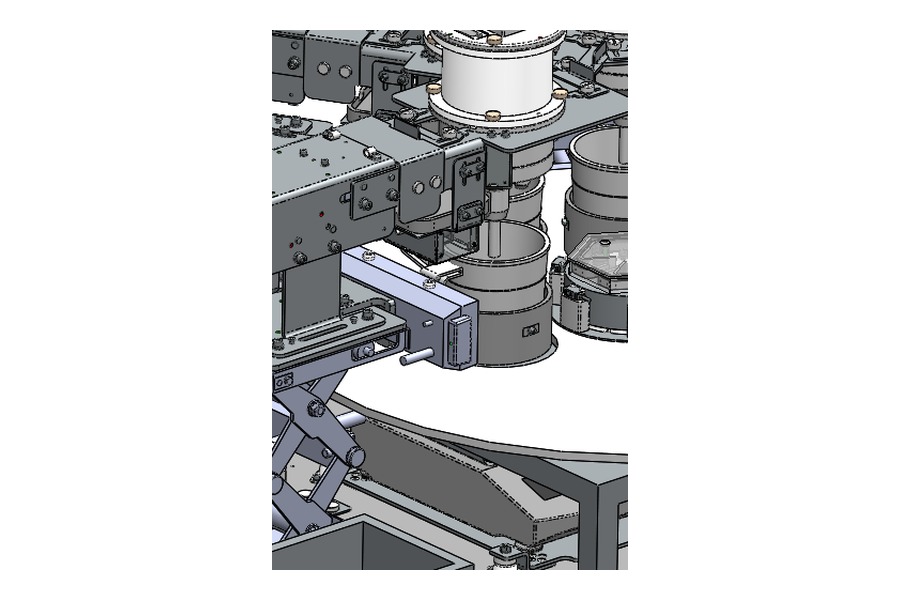
袋押さえアーム(遮断機状)とエアー注入機構
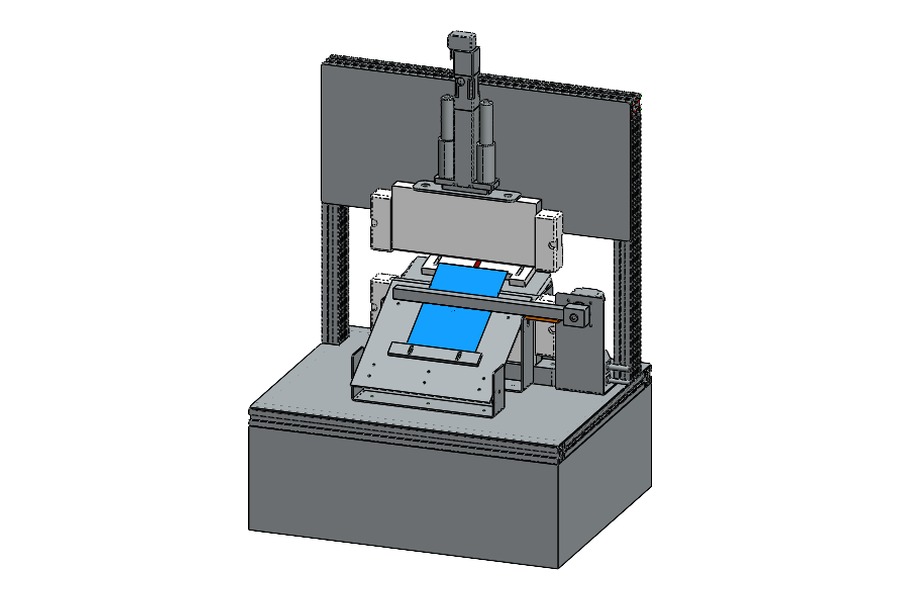
袋押さえアームとエアー注入ノズルのまわり
横方向から袋を押さえるアームと、袋内の空気量を整えるエアー注入ノズルです。アームを仮停止の位置で止めてノズルを入れ、エアー注入のあとに本押さえへ移ります。
シールバー
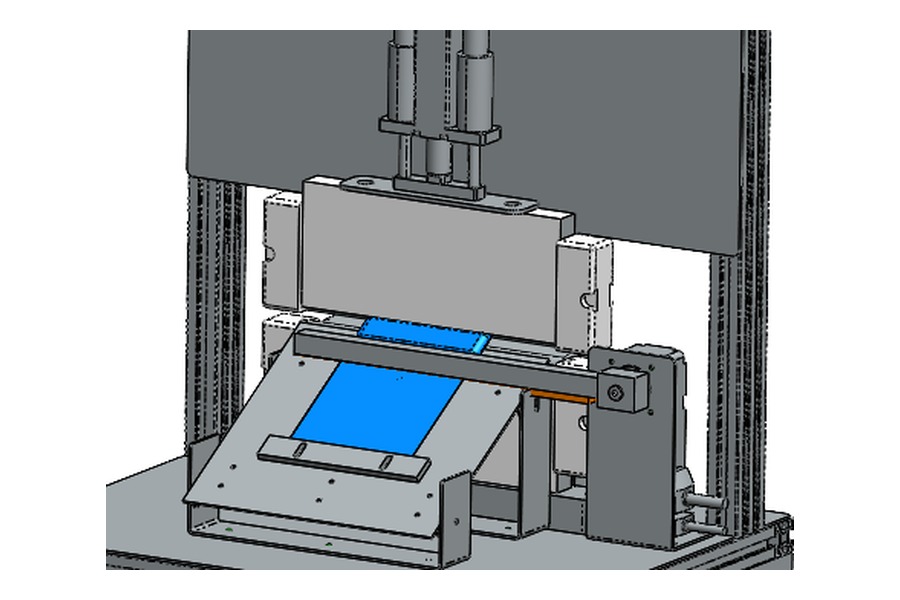
上下のシールバーで袋口をはさんでシールする
上シールバーを電動シリンダで下ろし、固定した下シールバーとの間で袋口をはさんでシールします。
◆回収部◆
OK品完了箱とNG品回収箱
ロボット①が、計量結果に応じて袋をどちらかへ入れます。NGも、シールまで済ませたうえで別の箱へ分けます。
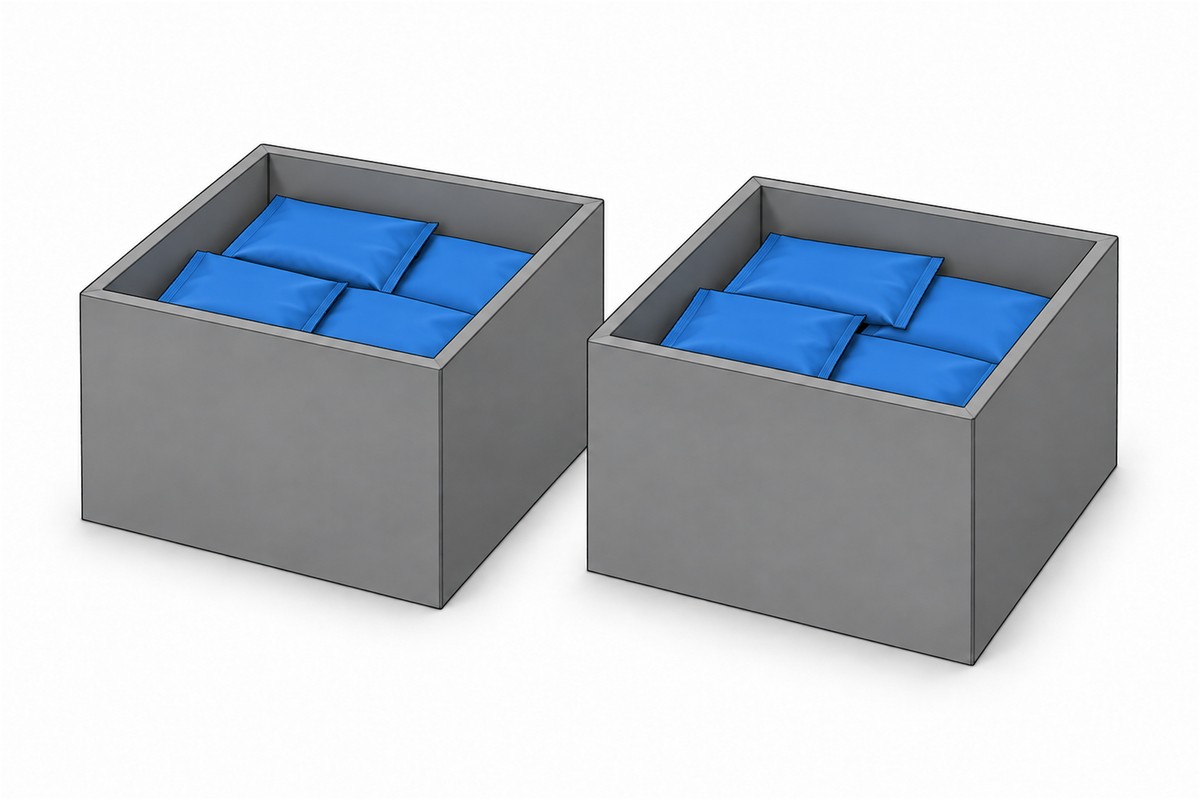
OK品完了箱とNG品回収箱のイメージ
仕様一覧
| 項目 | 内容 |
| 粉体の種類 | 4種類(高流動粉2種類、低流動粉2種類) |
| 計量精度 | 4種類を配合した後の総重量に対して ±0.01g |
| 生産能力 | 8時間で200袋を目標(3分以内に1袋のペース) |
| 設置スペース | 約W2,000×D2,000mm |
| 計量部 | ゼロバランサー4台(供給機は底面型250ccを基本に検討) |
| 搬送 | ターンテーブル(反時計回り) |
| 袋の取り扱い | 協働ロボット2台(自動供給、開口、粉体投入、搬送、振り分け) |
| 袋内の空気量調整 | エアー注入機構(シール前に微量のエアーを注入) |
| シーリング | 上下のシールバー(電動シリンダ駆動) |
| 判定 | OK/NGの2判定(NGもシールまで行い、NG品回収箱へ) |
| 完成品の処理 | OK品完了箱にストック |
ご提案の前提条件
本システムは、次の条件を前提としてご提案しています。
・対象は、性状の異なる4種類の粉体(高流動粉2種類、低流動粉2種類)です。
・粉体ごとの供給条件(ホッパーの種類、供給機の仕様)と計量精度、サイクルタイムは、実粉体を使った計量テストで確定します。
・協働ロボット、ターンテーブル、シールバーおよび袋押さえアーム周辺の安全対策(安全柵、エリアセンサ、非常停止回路など)は、今後詳細を検討します。
・粉体の補充、袋の補充、完成品の回収を作業者が行うときの安全性を、あわせて検討します。
・袋の種類・寸法は、お客様の使用袋に合わせて設計します。